
บ้าน / ข่าว / ข่าวอุตสาหกรรม / มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V กับ 48V กับ 220V: การเลือกแรงดันไฟฟ้าที่เหมาะสม

 ภาษา
อุตสาหกรรมแอปพลิเคชัน
AGV
หุ่นยนต์อัตโนมัติ
การตัดเลเซอร์
การเรียงลำดับโลจิสติกส์
ระบบไฟฟ้าโซลาร์เซลล์
อุปกรณ์การแพทย์
มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V กับ 48V กับ 220V: การเลือกแรงดันไฟฟ้าที่เหมาะสม
เมื่อเร็วๆ นี้ บริษัทประกอบ AGV ขอให้เราใช้งานมอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 200 W จากบัส 24 โวลต์ เนื่องจากรถยนต์มีแบตเตอรี่ 24 โวลต์ อยู่แล้ว มอเตอร์ทำงาน แต่สายเคเบิลไปยังล้อขับเคลื่อนด้านหลังจำเป็นต้องมีพื้นที่หน้าตัด 2.5 มม. 2 และการสูญเสียตัวควบคุมเพิ่มขึ้นเกิน 12 W การเลือกมอเตอร์ตัวเดิมใหม่สำหรับขดลวด 48 วี จะตัดกระแสไฟฟ้าจาก 8.3 ก เป็น 4.2 ก อนุญาตให้ใช้สายเคเบิล 1.0 มม. 2 และลดความร้อนที่กล่องควบคุมต้องกระจายลงประมาณ 60 เปอร์เซ็นต์ การตัดสินใจครั้งหนึ่งได้เปลี่ยนแปลงต้นทุนชุดสายไฟ ขนาดตู้ และค่าแรงในการประกอบ
การเลือกระหว่างมอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V, 48V และ 220V จึงไม่ใช่รายละเอียดในนาทีสุดท้าย ระดับแรงดันไฟฟ้าจะกำหนดขดลวดมอเตอร์ ตัวควบคุม การหลอม ส่วนตัดขวางของสายเคเบิล เส้นทางการรับรองความปลอดภัย และสถาปัตยกรรมกำลังรอบๆ มอเตอร์เกียร์ คู่มือนี้จะอธิบายว่าแรงดันไฟฟ้าแต่ละค่าเปลี่ยนแปลงไปอย่างไรในระบบอัตโนมัติจริง และเมื่อใดที่แรงดันไฟฟ้าแต่ละค่าจะเป็นตัวเลือกทางวิศวกรรมที่ถูกต้อง
เหตุใดแรงดันไฟฟ้าจึงเป็นการตัดสินใจครั้งแรก ไม่ใช่การตัดสินใจครั้งสุดท้าย
แรงดันไฟฟ้าเป็นการตัดสินใจระดับระบบ เนื่องจากทุกวัตต์ของเอาท์พุตเชิงกลจะต้องเคลื่อนที่ผ่านขดลวดมอเตอร์ สายเคเบิล ขั้วต่อ และระยะกำลังของตัวควบคุมเป็นกระแสไฟฟ้า สำหรับเอาต์พุตเดียวกัน กระแสบัสจะลดลงเมื่อแรงดันไฟฟ้าเพิ่มขึ้น: มอเตอร์เกียร์ 200 W ดึงกระแสไฟ 8.3 ก ที่ 24 V, 4.2 ก ที่ 48 V และเพียง 0.91 ก ที่ 220 โวลต์ เนื่องจากการสูญเสียทองแดงและเซมิคอนดักเตอร์จะขยายตามกระแสกำลังสอง ระบบ 48V จะกระจายประมาณหนึ่งในสี่ของการสูญเสียสายเคเบิลของระบบ 24V และระบบ 220V จะตัดการสูญเสียนั้นประมาณสองคำสั่งของ ขนาด
คำจำกัดความหลัก มอเตอร์เกียร์ DC แบบไร้แปรงถ่านเป็นมอเตอร์ซิงโครนัสแม่เหล็กถาวรที่มีกระปุกเกียร์ในตัว ขับเคลื่อนโดยตัวควบคุมอิเล็กทรอนิกส์ที่สับเปลี่ยนเฟสของขดลวด ขดลวดได้รับการออกแบบสำหรับแรงดันไฟฟ้ากระแสตรงบัสเฉพาะ และตัวควบคุม สายเคเบิล ขั้วต่อ และการป้องกันทั้งหมดจะต้องจับคู่กับแรงดันไฟฟ้าที่กำหนดเดียวกันนั้น
แรงดันไฟฟ้าที่สูงกว่ายังเปลี่ยนแปลงการตัดสินใจที่ไม่ใช้ไฟฟ้าด้วย คอนแทคเตอร์ ฟิวส์ วงจรหยุดฉุกเฉิน ส่วนปลายของชีลด์ และมาตรฐานตัวเชื่อมต่อแบบสัมผัสได้ ทั้งหมดจะเปลี่ยนไปเมื่อบัส DC เคลื่อนที่สูงกว่าเกณฑ์แรงดันไฟฟ้าต่ำพิเศษ (SELV) เพื่อความปลอดภัย 60 V หากคุณยังคงเลือกระหว่างสถาปัตยกรรมแบบมีแปรงและแบบไม่มีแปรง ของเรา การเปรียบเทียบเชิงปฏิบัติของมอเตอร์กระแสตรงแบบมีแปรงถ่านและแบบไร้แปรงถ่าน ครอบคลุมถึงข้อดีข้อเสียด้านประสิทธิภาพและการบำรุงรักษาโดยละเอียด
มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V: การเคลื่อนย้ายแบตเตอรี่ที่ใช้พลังงานต่ำ
24V เป็นแรงดันไฟฟ้าที่เหมาะสมเมื่อมอเตอร์เกียร์ DC แบบไร้แปรงถ่านต้องใช้แบตเตอรี่หรือแหล่งจ่ายไฟแรงดันต่ำที่ได้รับการควบคุม และเอาต์พุตต่อเนื่องจะต่ำกว่าประมาณ 200 W
มอเตอร์ 24V วางอยู่ภายในขอบเขต SELV ดังนั้นบัส DC จึงไม่เป็นอันตรายต่อไฟฟ้าช็อต และสามารถจัดการสายไฟได้เหมือนกับอุปกรณ์อิเล็กทรอนิกส์แรงดันต่ำ นั่นคือสาเหตุที่ไฟ 24V ปรากฏบนเตียงในโรงพยาบาล รถเข็นทางการแพทย์ ตัวกระตุ้นเชิงเส้นตรง ระบบเฟอร์นิเจอร์อัตโนมัติ และสายพานลำเลียงบรรจุภัณฑ์ขนาดเล็ก ซึ่งผู้ปฏิบัติงานหรือผู้ป่วยอาจสัมผัสระบบได้
การแลกเปลี่ยนจะปรากฏขึ้นที่พลังงานที่สูงกว่า ที่ 150 ถึง 200 W บัส 8 A ต้องการ MOSFET ความต้านทานต่ำ สายเคเบิลแบบปิดผนึกขนาด 2.5 มม. 2 และตัวเชื่อมต่อที่ได้รับการจัดอันดับสำหรับกระแสไฟที่ต่อเนื่อง มอเตอร์พันด้วยลวดที่หนาขึ้น ซึ่งจำกัดจำนวนรอบ และทำให้ยูนิตมีความไวต่อเดดไทม์และความต้านทานเฟสของตัวควบคุมมากขึ้น
- โรงพยาบาลและอุปกรณ์ดูแล: เตียง ลิฟต์ รอกผู้ป่วย
- สายพานลำเลียงและประตูคัดแยกแบบเบาในสถานีพัสดุ
- วาล์วไฟฟ้า แดมเปอร์ และสแครชขนาดเล็ก
- อุปกรณ์ห้องปฏิบัติการและอาหารในสภาพแวดล้อมที่เปียก
 มอเตอร์เกียร์ไร้แปรงถ่าน 24V สำหรับระบบอัตโนมัติแรงดันต่ำ มอเตอร์ 24V นี้เหมาะกับระบบที่ทำงานต่ำกว่าเกณฑ์ SELV โดยมีแรงบิด 25-400W และ 0.08 N·m เหมาะกับอุปกรณ์ขนาดกะทัดรัดที่ไม่จำเป็นต้องใช้ 48V แต่โปรดทราบว่าความต้องการพลังงานสูงกว่านั้นต้องใช้สายไฟและ MOSFET ที่ทนทาน ดูผลิตภัณฑ์ →
มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 48V: AGV และโลจิสติกส์ Sweet Spot
48V เป็นจุดที่น่าสนใจสำหรับหุ่นยนต์ที่ขับเคลื่อนด้วยแบตเตอรี่ เนื่องจากอยู่ต่ำกว่าเพดาน SELV 60 V ขณะเดียวกันก็ให้ความหนาแน่นของพลังงานที่ใช้ได้ประมาณสองเท่าของบัส 24 V
AGV และแพลตฟอร์มหุ่นยนต์เคลื่อนที่อัตโนมัติได้ย้ายจากรถบัส 24V ไปเป็น 48V ในช่วงห้าปีที่ผ่านมา ระบบขับเคลื่อนแบบเดินตาม AGV ขนาด 400 W ต้องการกระแสไฟเพียง 8.3 A ที่ 48 V ซึ่งเท่ากับว่าระบบ 24 V ในปัจจุบันใช้พลังงานเพียงครึ่งหนึ่งเท่านั้น สายเคเบิล ขั้วต่อ และระยะจ่ายไฟของตัวควบคุมเดียวกันจึงมีแรงบิดเป็นสองเท่า เสายกสำหรับหุ่นยนต์ในคลังสินค้าโดยทั่วไปจะใช้ยูนิต 48V ตั้งแต่ 250 W ถึง 1100 W โดยที่บัส 24V จะต้องใช้บัสบาร์ขนาดใหญ่หรือสายไฟแบบขนาน
48V ยังใช้งานได้กับโมดูลแบตเตอรี่โทรคมนาคมมาตรฐาน ไดรเวอร์ที่ควบคุม CAN และชุดลิเธียมที่มีจำหน่ายทั่วไป เส้นทางการอนุมัติด้านความปลอดภัยยังคงเหมือนเดิมกับ 24V ดังนั้นข้อกำหนดของ EMC และการป้องกันระบบสัมผัสจึงสามารถจัดการได้
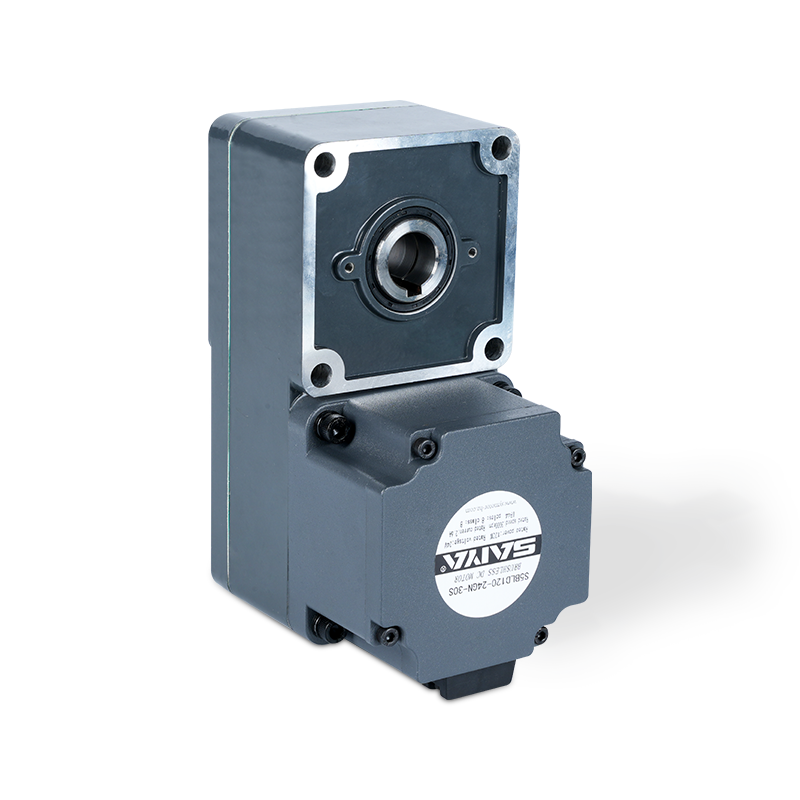 มอเตอร์เกียร์ไร้แปรงถ่าน 48V สำหรับหุ่นยนต์ที่ใช้พลังงานแบตเตอรี่ ออกแบบมาสำหรับจุดหวาน 48V มอเตอร์นี้ให้กำลัง 25-400W พร้อมแรงบิดสูงถึง 1.27 N·m โดยทำงานร่วมกับชุดแบตเตอรี่โทรคมนาคมและไดรเวอร์ CAN ทำให้เป็นตัวเลือกที่เป็นประโยชน์สำหรับหุ่นยนต์เคลื่อนที่และระบบอัตโนมัติ ดูผลิตภัณฑ์ →
มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 220V: เอาต์พุตทางอุตสาหกรรมที่ขับเคลื่อนด้วยไฟเมน
220V เป็นตัวเลือกที่ถูกต้องสำหรับอุปกรณ์คงที่ที่เชื่อมต่อกับแหล่งจ่ายไฟหลัก โดยที่เอาต์พุตต้องเกินหลายร้อยวัตต์ และไม่ยอมรับสายไฟขนาดใหญ่เกินไป
มอเตอร์เกียร์แบบไร้แปรงถ่าน 220V ขับเคลื่อนโดยตัวควบคุมที่แปลงไฟ AC 220V ไปยังบัส DC 310V ประมาณ จากนั้นจึงสับเปลี่ยนขดลวด ที่ 400 W กระแสไฟฟ้าของบัสอยู่ที่ประมาณ 1.8 A ดังนั้นมอเตอร์หลายตัวจึงสามารถป้อนผ่านสายเคเบิลที่มีฉนวนหุ้มมาตรฐาน 0.75 ถึง 1.5 มม. 2 ได้ และการสูญเสียสายเคเบิลจะน้อยมากเมื่อผ่านเฟรมเครื่องจักรที่มีความยาว สายพานลำเลียงแปรรูปอาหาร เครื่องจักรบรรจุภัณฑ์ ระบบขับเคลื่อนสิ่งทอ และระบบคัดแยกคลังสินค้าเลือกใช้ระบบ 220V ด้วยเหตุผลนี้
ค่าใช้จ่ายของ 220V คือความซับซ้อนของระบบและระเบียบวินัยในการติดตั้ง ตัวควบคุมจำเป็นต้องมีตัวกรอง EMI การต่อสายดินที่เหมาะสม และการแยกระหว่างระยะกำลังและตรรกะการควบคุม การป้องกันการสัมผัสและระยะห่างตามผิวฉนวนเป็นไปตามกฎแรงดันไฟหลัก ดังนั้นช่างไฟฟ้าที่ผ่านการรับรองจึงต้องเชื่อมต่อเครื่อง สำหรับผู้สร้างอุปกรณ์ การค้าขายนั้นตรงไปตรงมา: แรงดันไฟฟ้าที่สูงกว่าจะซื้อแรงบิดต่อเนื่องที่สูงกว่า ทองแดงที่น้อยลง และภาระความร้อนที่ต่ำกว่า เพื่อแลกกับข้อกำหนดการเดินสายที่เข้มงวดมากขึ้น
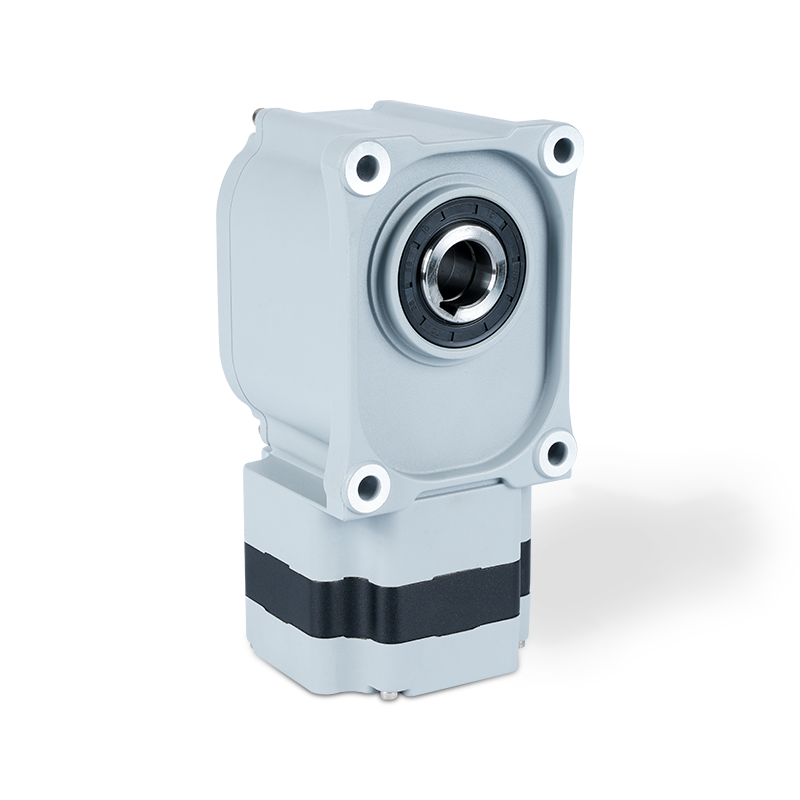 มอเตอร์เกียร์ไร้แปรงถ่าน AC 220-230V สำหรับอุปกรณ์คงที่ มอเตอร์แรงดันไฟหลักนี้ให้กำลัง 10-400W พร้อมแรงบิดสูงถึง 1.5 N·m เหมาะสำหรับเครื่องจักรที่อยู่นิ่งซึ่งต้องการเอาต์พุตต่อเนื่องที่สูงขึ้น ต้องการการกรอง EMI ที่เหมาะสมและการติดตั้งที่ผ่านการรับรอง แลกกับความซับซ้อนของการเดินสายไฟเพื่อประสิทธิภาพ ดูผลิตภัณฑ์ →
การเปรียบเทียบแบบเคียงข้างกัน: มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V กับ 48V และ 220V
การตัดสินใจจะเป็นรูปธรรมเมื่อวางคลาสแรงดันไฟฟ้าสามคลาสไว้บนโต๊ะเดียวกันพร้อมกับพารามิเตอร์ที่ส่งผลต่อการออกแบบระบบอัตโนมัติ
| พารามิเตอร์การออกแบบ | ระบบ 24V | ระบบ 48V | ระบบไฟ 220V |
| ช่วงพลังงานทั่วไป | 6 วัตต์ถึง 200 วัตต์ | 50 W ถึง 400 W สูงกว่าเมื่อใช้ไดรฟ์แบบขนาน | 100 วัตต์ถึง 3000 วัตต์ขึ้นไป |
| กระแสไฟที่เอาท์พุต 200 W | 8.3 A | 4.2 ก | 0.91 ก |
| ระดับความปลอดภัย | SELV ต่ำกว่า 60 V DC | SELV ต่ำกว่า 60 V DC | ต้องมีแรงดันไฟฟ้าหลัก การต่อสายดิน และการป้องกันการสัมผัส |
| สายไฟ 200 W | แนะนำให้ใช้ 2.5 มม.2 | 1.0 มม2 | 0.5 ถึง 0.75 มม.2 |
| ความซับซ้อนของตัวควบคุม | ไดรเวอร์ธรรมดา 12 ถึง 24 V | CAN หรือไดรเวอร์ฟิลด์บัสอุตสาหกรรม | ตัวกรอง EMC, PFC, ต้องมีการแยกส่วน |
| การทำงานของแบตเตอรี่ | พื้นเมือง | พื้นเมือง | ต้องใช้แบตเตอรี่และอินเวอร์เตอร์ |
วิธีการเลือกแรงดันไฟฟ้าที่เหมาะสมสำหรับระบบมอเตอร์เกียร์ DC แบบไร้แปรงถ่านของคุณ
เลือกแรงดันไฟฟ้าโดยการทำงานย้อนกลับจากโปรไฟล์โหลด แหล่งพลังงาน และข้อจำกัดการเดินสายทางกายภาพ ตามลำดับ
- จำแนกแหล่งพลังงาน: เต้ารับไฟฟ้าหลักแบบคงที่ แบตเตอรี่ในตัว หรือรถโดยสารประจำทางที่ใช้ร่วมกัน ซึ่งจะทำให้แรงดันไฟฟ้าที่เป็นตัวเลือกแคบลงทันที
- ประมาณกำลังต่อเนื่องในกรณีที่เลวร้ายที่สุดจากแรงบิดและความเร็ว รวมถึงปัจจัยการบริการสำหรับโหลดแรงกระแทก แทนที่จะใช้พิกัดป้ายชื่อมอเตอร์
- แบ่งกำลังไฟตามแรงดันไฟฟ้าตัวเลือกแต่ละตัวเพื่อค้นหากระแสบัส จากนั้นตรวจสอบแรงดันไฟตกคร่อมความยาวสายเคเบิลจริง ปล่อยให้ลดลงไม่เกิน 3 ถึง 5 เปอร์เซ็นต์เมื่อโหลดเต็ม
- ตรวจสอบสัญญาณควบคุมที่คุณต้องการ: ฟิลด์บัส เปิดใช้งาน เบรก และการตอบสนองของเซ็นเซอร์ ตัวควบคุมแรงดันไฟฟ้าสูงมักจะรวมสิ่งเหล่านี้ไว้ในขั้วต่อเดียว
- ตรวจสอบข้อกำหนดการอนุมัติและความปลอดภัยสำหรับตลาดปลายทาง รวมถึงเกณฑ์ SELV และกฎการเดินสายไฟหลัก
อยู่ที่ 24V หรือ 48V เมื่อ
- เครื่องจักรทำงานโดยใช้แบตเตอรี่หรือบัส DC แรงดันต่ำ
- กำลังไฟต่อเนื่องต่ำกว่า 400 วัตต์
- ความปลอดภัยในการสัมผัสของผู้ปฏิบัติงานและการอนุมัติ SELV
- ตัวควบคุมจะต้องนั่งใกล้กับมอเตอร์
ย้ายไปที่ 220V เมื่อ
- มีแหล่งจ่ายไฟหลักแบบคงที่อยู่ใกล้ตัวเครื่อง
- กำลังไฟต่อเนื่องเกิน 400 W.
- การเดินสายเคเบิลนั้นยาวและต้องมีหน้าตัดเล็ก
- มอเตอร์หลายตัวใช้ตู้ควบคุมร่วมกัน
หากคุณมีรอบการทำงานและเส้นทางเคเบิลที่กำหนดไว้แล้ว ให้ส่งโปรไฟล์การรับน้ำหนักไปยังทีมวิศวกรของเราผ่านทาง หน้าการติดต่อ และเราจะตรวจสอบแรงดันไฟฟ้า อัตราทดเกียร์ และตัวควบคุมก่อนที่คุณจะสั่งซื้อต้นแบบตัวแรก
คำถามที่พบบ่อย: มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V กับ 48V และ 220V
ฉันสามารถใช้งานมอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V กับแหล่งจ่ายไฟ 48V ได้หรือไม่
ไม่ แรงดันไฟฟ้าเกินจะดึงมอเตอร์ให้สูงกว่าความเร็วที่กำหนด ทำให้วงจรแม่เหล็กอิ่มตัว และอาจทำลาย MOSFET ของตัวควบคุมหรือล้างอำนาจแม่เหล็กของแม่เหล็กของโรเตอร์ได้ ต้องใช้การพันและตัวควบคุม 24V บนบัส 24V และกฎเดียวกันนี้ใช้กับระบบ 48V และ 220V
มอเตอร์เกียร์ไร้แปรงถ่านแรงดันสูงมีประสิทธิภาพมากกว่าเสมอหรือไม่?
ประสิทธิภาพของมอเตอร์จะสูงที่สุดใกล้กับโหลดพิกัดโดยไม่คำนึงถึงแรงดันไฟฟ้า แต่ประสิทธิภาพของระบบจะดีขึ้นที่แรงดันไฟฟ้าที่สูงขึ้น เนื่องจากการสูญเสีย I2R ในสายเคเบิล ขั้วต่อ และสวิตช์ตัวควบคุมลดลงอย่างรวดเร็ว โดยปกติระบบ 48V จะมีประสิทธิภาพดีกว่าระบบ 24V ที่มีกำลังไฟเท่ากันเมื่อรวมสายไฟและการสูญเสียความร้อนแล้ว
กำลังใช้งานจริงสูงสุดสำหรับมอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V คือเท่าใด
ยูนิต 24V ส่วนใหญ่สร้างมาให้รองรับกำลังไฟต่อเนื่องสูงสุดประมาณ 200 W ที่สูงกว่าระดับนั้น กระแสไฟฟ้าเกิน 10 A และต้นทุนของการระบายความร้อนของคอนโทรลเลอร์ สายเคเบิลหนัก และพิกัดของตัวเชื่อมต่อจะเพิ่มขึ้นเร็วกว่าต้นทุนในการเปลี่ยนไปใช้การออกแบบ 48V หรือ 220V
มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 220V ทำงานโดยตรงจากเต้ารับ AC หรือไม่
พวกเขาเชื่อมต่อกับแหล่งจ่ายไฟ AC 220V แต่ตัวมอเตอร์นั้นเป็นเครื่อง DC ตัวควบคุมจะแก้ไขอินพุต AC ไปยังบัส DC ใกล้ 310 V จากนั้นจึงสับเปลี่ยนขดลวด ติดตั้งตัวควบคุมที่ได้รับการจัดอันดับสำหรับอินพุต AC 220V/230V โดยมีการต่อสายดินและสายเคเบิลมอเตอร์แบบมีชีลด์ที่เหมาะสมเสมอ
สินค้าที่เกี่ยวข้อง
-
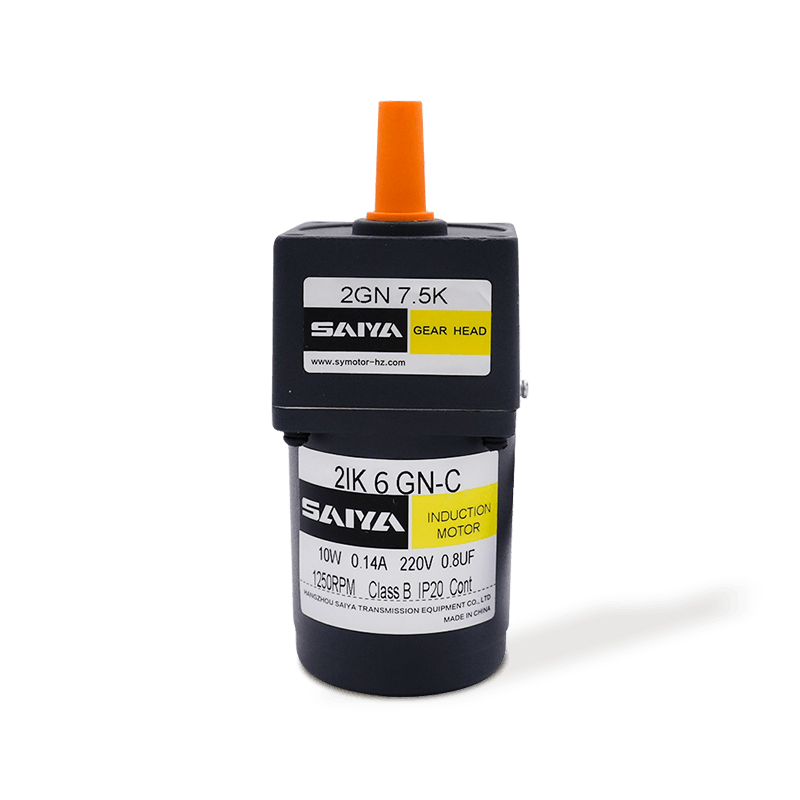
มอเตอร์เกียร์ AC แบบเหนี่ยวนำ 6W นี้เป็นมอเตอร์ขนาดเล็กที่มีประสิทธิภาพกะทัดรัดและเชื่อถือได้เหมาะสำหรับการใช้งานอุตสาหกรรมและครัวเรือนที่หลากหลายเฟรม 60 มม. x 60 มม. ทำให้ง่ายต่อการติดตั้งในสภาพแว...
ดูรายละเอียด -
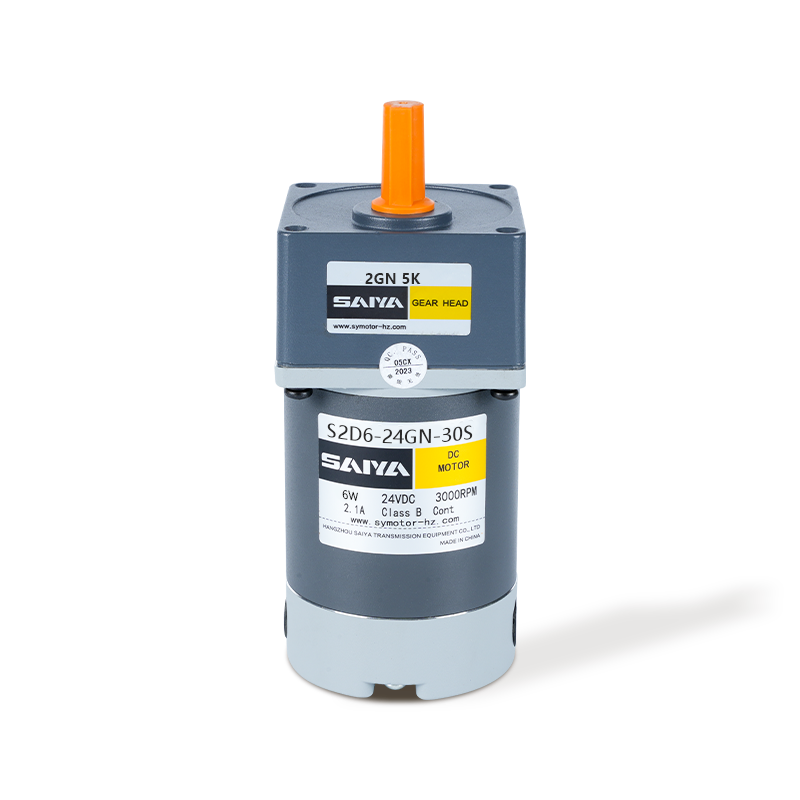
มอเตอร์ 6W Brush DC GBEAR ได้รับการออกแบบมาเพื่อประสิทธิภาพและความหลากหลายเหมาะสำหรับการใช้งานที่หลากหลาย ด้วยขนาดเฟรมขนาดกะทัดรัด 60 มม. x 60 มม. มันพอดีกับพื้นที่แน่น มอเตอร์ทำงานภายในช่วงแรงดันไ...
ดูรายละเอียด -
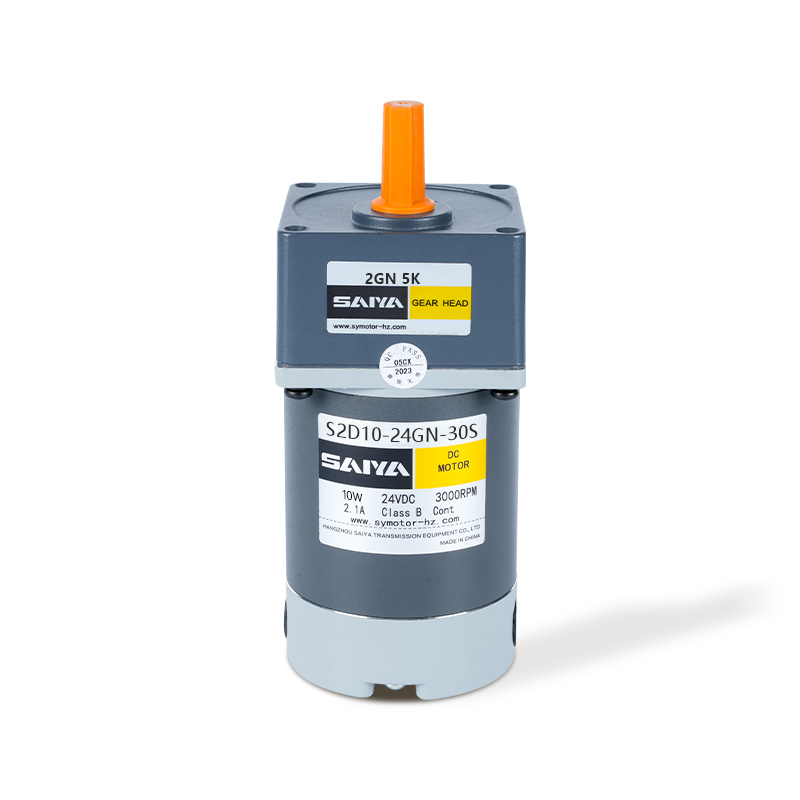
Motor Gear 10W Brush DC ให้ประสิทธิภาพสูงและปรับตัวได้สำหรับการใช้งานอุตสาหกรรมและงานอดิเรกที่หลากหลาย ด้วยขนาดเฟรมขนาด 60 มม. x 60 มม. มอเตอร์นี้ได้รับการออกแบบให้พอดีกับช่องว่างที่ จำกัด โดยไม่ลด...
ดูรายละเอียด -
มอเตอร์เกียร์ไร้แปรง 24V เป็นมอเตอร์ที่หลากหลายและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นที่หลากหลาย ด้วยขนาดตั้งแต่ 60 มม. x 60 มม. ถึง 104 มม. x 104 มม. มอเตอร์นี้สามารถพอดีกับขนาดอุปกรณ์ต่าง ...
ดูรายละเอียด -
มอเตอร์เกียร์ดาวเคราะห์ที่แปรง 32 มม. เป็นโซลูชันขนาดกะทัดรัดและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นต่างๆที่ต้องการแรงบิดสูงและการควบคุมที่แม่นยำ ด้วยเส้นผ่านศูนย์กลาง 32 มม. มอเตอร์นี้เหมาะอ...
ดูรายละเอียด -
มอเตอร์เกียร์ดาวเคราะห์ 42 มม. เป็นส่วนประกอบที่หลากหลายและมีประสิทธิภาพที่ใช้กันอย่างแพร่หลายในแอปพลิเคชันต่างๆที่ต้องใช้แรงบิดและการควบคุมความเร็วที่แม่นยำ ด้วยกระแสที่ได้รับการจัดอันดับตั้งแต่ 0...
ดูรายละเอียด -
มอเตอร์เกียร์ดาวเคราะห์ไร้แปรงขนาด 32 มม. เป็นโซลูชันขนาดกะทัดรัดที่มีประสิทธิภาพสูงเหมาะสำหรับการใช้งานที่ต้องการประสิทธิภาพและความน่าเชื่อถือ การทำงานที่แรงดันไฟฟ้าที่ได้รับการจัดอันดับ 24V และใช...
ดูรายละเอียด -
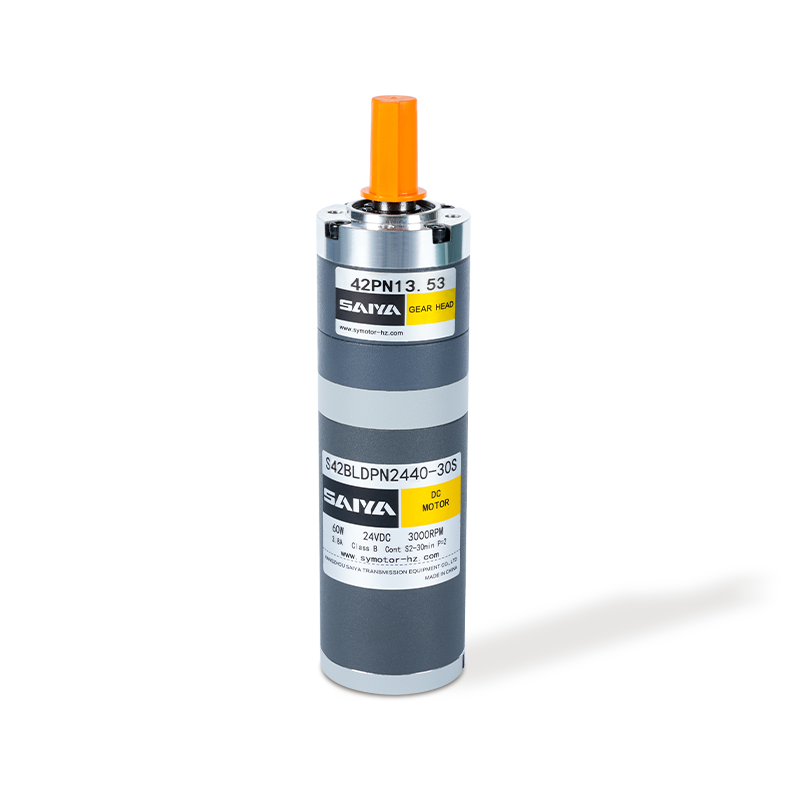
มอเตอร์ดาวเคราะห์ไร้แปรงขนาด 42 มม. เป็นผลิตภัณฑ์มอเตอร์ที่มีประสิทธิภาพสูงซึ่งใช้กันอย่างแพร่หลายในสถานการณ์ต่าง ๆ ที่ต้องใช้การส่งผ่านที่แม่นยำ กระแสไฟฟ้าที่ได้รับการจัดอันดับของมอเตอร์นี้คือ 1.3...
ดูรายละเอียด -
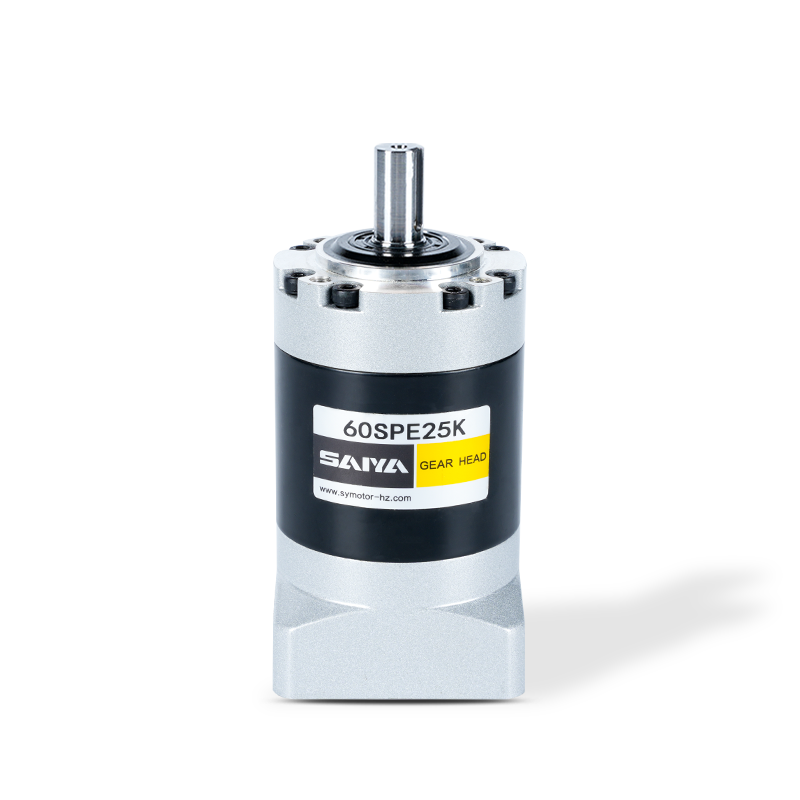
กล่องเกียร์ซีรีส์ SPE, ช่วงขนาดหน้าแปลนที่มี 40, 60, 80, 120 และ 160 รุ่นได้รับการออกแบบมาเพื่อให้โซลูชันการส่งกำลังไฟฟ้าที่มีประสิทธิภาพและมีประสิทธิภาพ กล่องเกียร์เหล่านี้มีหน้าแปลนเอาต์พุตกลมทำใ...
ดูรายละเอียด -
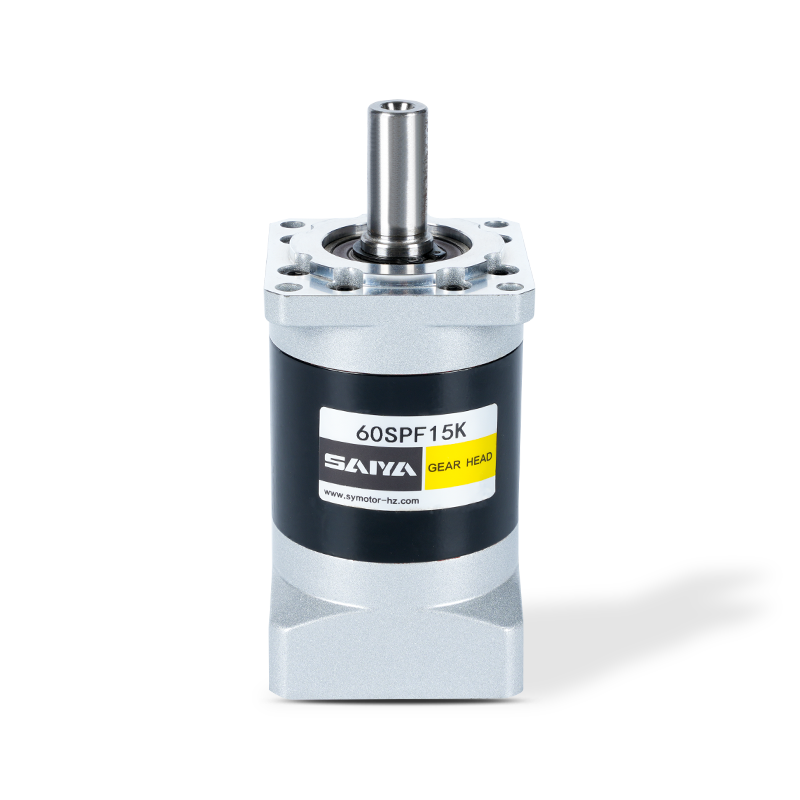
ซีรี่ส์ SPF มีหน้าแปลนสี่เหลี่ยมจัตุรัสที่รองรับขนาดตั้งแต่ 40 มม. ถึง 160 มม. หน้าแปลนเหล่านี้ได้รับการออกแบบทางวิศวกรรมให้เก่งในแอพพลิเคชั่นอุตสาหกรรมที่หลากหลายนำเสนอประสิทธิภาพที่เชื่อถือได้ตาม...
ดูรายละเอียด -
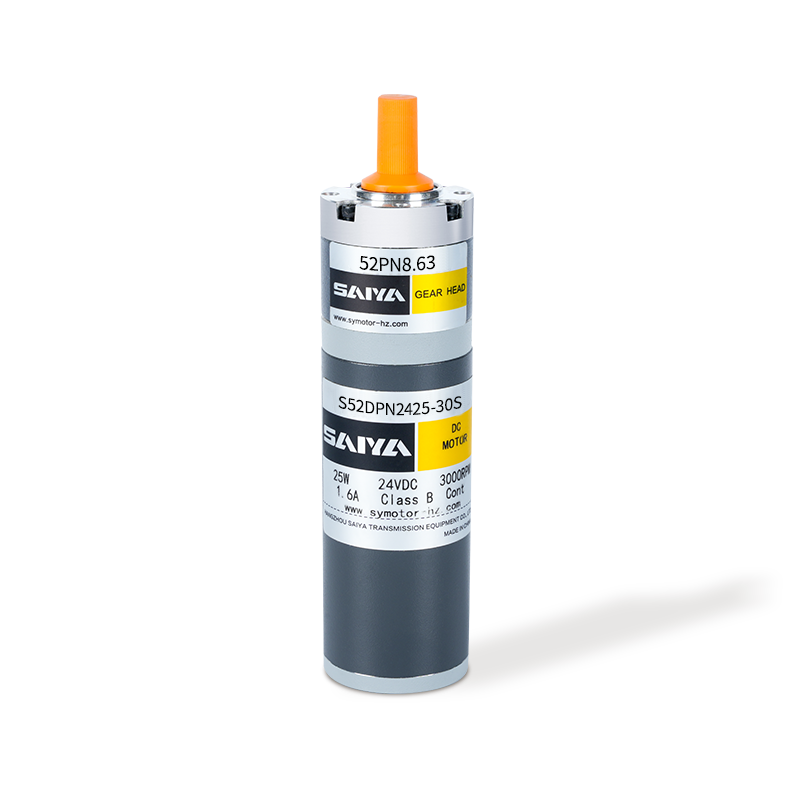
มอเตอร์เกียร์ดาวเคราะห์ 52 มม. เป็นโซลูชันขนาดกะทัดรัดและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นต่างๆที่ต้องการแรงบิดสูงและการควบคุมที่แม่นยำ ด้วยเส้นผ่านศูนย์กลาง 52 มม. มอเตอร์นี้เหมาะอย่างยิ่...
ดูรายละเอียด -
มอเตอร์เกียร์ดาวเคราะห์ขนาด 62 มม. เป็นส่วนประกอบที่หลากหลายและมีประสิทธิภาพที่ใช้กันอย่างแพร่หลายในแอปพลิเคชันต่างๆที่ต้องใช้แรงบิดและการควบคุมความเร็วที่แม่นยำ ด้วยกระแสที่ได้รับการจัดอันดับตั้งแ...
ดูรายละเอียด
รายละเอียดการติดต่อ
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- สำนักงาน: Hangzhou Saiya Transmisson Equipment Co. , Ltd
- Office Address: ห้อง 2201, อาคาร Wanyin, เมืองหางโจว, มณฑลเจ้อเจียง
- โรงงาน: Zhejiang Saiya Intelligent Manufacturing Co. , Ltd.
- Factory Address: อาคารหมายเลข 35 สวนอุตสาหกรรมจงนันนันนันนันจุนเฮน Zhigu สวนอุตสาหกรรมซินันเคาน์ตี้เคาน์ตี้เมืองฮุซโจวเจ้อเจียงจีน
ลิงค์ด่วน
ผลิตภัณฑ์
หากคุณมีความสนใจ
ในผลิตภัณฑ์ของเรา
โปรดปรึกษาเรา
Copyright © Zhejiang Saiya Intelligent Manufacturing Co. , Ltd. All Rights Reserved.
ผู้จัดหามอเตอร์ลดเกียร์ที่กำหนดเอง
