
บ้าน / ข่าว / ข่าวอุตสาหกรรม / วิธีเลือกมอเตอร์เกียร์กระแสตรงที่เหมาะสมสำหรับการใช้งานที่ใช้พลังงานแบตเตอรี่

 ภาษา
อุตสาหกรรมแอปพลิเคชัน
AGV
หุ่นยนต์อัตโนมัติ
การตัดเลเซอร์
การเรียงลำดับโลจิสติกส์
ระบบไฟฟ้าโซลาร์เซลล์
อุปกรณ์การแพทย์
วิธีเลือกมอเตอร์เกียร์กระแสตรงที่เหมาะสมสำหรับการใช้งานที่ใช้พลังงานแบตเตอรี่
รถนำทางอัตโนมัติซึ่งต้องเข้ากะแปดชั่วโมงด้วยชุดไฟ 48 โวลต์ถือเป็นปัญหาทางวิศวกรรมที่แตกต่างจากปั๊มทางการแพทย์แบบพกพาที่หมุนเวียนเพียงไม่กี่นาทีต่อวัน การเลือกมอเตอร์เกียร์กระแสตรงที่เหมาะสมสำหรับการใช้งานที่ใช้พลังงานจากแบตเตอรี่จะตัดสินใจเกี่ยวกับเวลาการทำงาน อัตราแผงกั้น และอายุการใช้งานก่อนที่การปรับแต่งซอฟต์แวร์จะช่วยได้ มอเตอร์เกียร์กระแสตรงผสมผสานมอเตอร์กระแสตรงแม่เหล็กถาวรเข้ากับกระปุกเกียร์ลดขนาดที่เพิ่มแรงบิดเอาท์พุตและลดความเร็วเอาท์พุตตามอัตราส่วนคงที่ ในอุปกรณ์แบตเตอรี่ การออกแบบเดียวกันนี้มีให้เลือกทั้งแบบมีแปรงและแบบไม่มีแปรงสำหรับขดลวด 12 โวลต์, 24 โวลต์ และ 48 วี
วิธีเลือกแรงบิดและความเร็วของมอเตอร์เกียร์ DC ที่เหมาะสมก่อน
แรงบิดและความเร็วเอาท์พุตเป็นตัวกำหนดมอเตอร์ ไม่ใช่กำลังไฟฟ้าตามแค็ตตาล็อก วัดโหลดที่แอคชูเอเตอร์เคลื่อนที่จริง: แรงบิดขณะหมุนที่ล้อหรือสปินเดิล แรงบิดแยกออกเมื่อสตาร์ท และความเร็วสูงสุดที่เครื่องจักรต้องการ อัตราทดเกียร์จะสัมพันธ์กับค่าเหล่านั้นกับเพลามอเตอร์ เมื่อโหลดเรียกร้อง 12 Nm ที่ 200 rpm และระยะการลดคือ 10:1 มอเตอร์จะต้องคงแรงกด 1.2 Nm ที่ 2000 rpm ซึ่งเท่ากับประมาณ 250 W ของเอาท์พุตเชิงกลก่อนที่ตัวควบคุมจะสูญเสีย
เพิ่มพื้นที่ว่างด้านบน 15-20 เปอร์เซ็นต์ในการประมาณการครั้งแรกสำหรับความต้านทานของขดลวด แบตเตอรี่ที่ลดลง และแรงเสียดทานของกระปุกเกียร์ กฎการปฏิบัติคือ P = T x n / 9.55 โดยที่ P คือเอาท์พุตเชิงกลมีหน่วยเป็นวัตต์ T คือแรงบิดในหน่วย Nm และ n คือความเร็วเป็นรอบต่อนาที สำหรับตัวอย่างการทำงานกับกรณีโหลดที่แตกต่างกัน โปรดดูคำแนะนำทีละขั้นตอนในการคำนวณแรงบิดสำหรับมอเตอร์เกียร์
จับคู่ขดลวดมอเตอร์เกียร์ DC กับแรงดันแบตเตอรี่
แรงดันไฟฟ้าของแบตเตอรี่จะตัดสินว่าตระกูลมอเตอร์ใดมีสิทธิ์ก่อนเริ่มการเปรียบเทียบประสิทธิภาพ การกรอมอเตอร์สำหรับไฟ 48 V บนชุดไฟ 24 V ให้กำลังไฟพิกัดประมาณหนึ่งในสี่ เนื่องจากกำลังจะปรับขนาดตามกำลังสองของอัตราส่วนแรงดันไฟฟ้า แก้ไขแรงดันไฟฟ้าของชุดก่อน: 12 V สำหรับเครื่องมือพกพาขนาดเบา, 24 V สำหรับไดรฟ์ AGV ขนาดกะทัดรัดและเสายก, 48 V สำหรับแพลตฟอร์มโลจิสติกส์ที่มีกำลังสูงกว่าซึ่งการประหยัดในปัจจุบันมีความสำคัญที่สุด
| สถาปัตยกรรม | กำลังไฟ 250 วัตต์ | ครอบครัวมอเตอร์ | ผลกระทบต่อสายไฟ |
| 12 V | 20.8 ก | แปรงถ่าน 90-120 วัตต์ | ตัวนำหนัก ฟิวส์ 30 A |
| 24 V | 10.4 ก | แปรงถ่าน 90-250 วัตต์, BLDC | สายเคเบิลมาตรฐาน 20-50 A BMS |
| 48 V | 5.2 ก | BLDC 120 วัตต์ขึ้นไป | ตัวนำบางชาร์จเร็ว |
โหลดต่อเนื่องทุกๆ 250 W มีค่าใช้จ่ายประมาณ 5.2 A บนบัส 48 V, 10.4 A บนบัส 24 V และ 20.8 A บนบัส 12 V การเดินสายไฟแรงดันต่ำมีราคาแพงอย่างรวดเร็ว
หลังจากที่แรงดันไฟฟ้าของชุดได้รับการแก้ไขแล้ว ให้ตรวจสอบขดลวดกับเส้นโค้งการคายประจุเต็ม ชุดลิเธียม 24 V สามารถรองรับไฟได้ต่ำกว่า 21 V ที่สถานะประจุ 20% ภายใต้โหลด และการพันขดลวดยังต้องสร้างแรงบิดที่มีประโยชน์ที่แรงดันไฟฟ้านั้น กลุ่มมอเตอร์เกียร์ไร้แปรงถ่านแรงดันต่ำของเราได้รับการออกแบบมาเพื่อการทำงานนี้โดยเฉพาะ
 มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V สำหรับการใช้งานแบตเตอรี่แรงดันต่ำ มอเตอร์เกียร์ไร้แปรงถ่าน 24V นี้พันไว้เพื่อรักษาแรงบิดตลอดเส้นโค้งการคายประจุเต็มที่ของชุดลิเธียม ซึ่งเหมาะกับระบบที่ขับเคลื่อนด้วยแบตเตอรี่ อัตรากำลัง 25-400W ที่ 3000 RPM ด้วยแรงบิด 0.08 N·m ให้ประสิทธิภาพ 85-92% ยืดเวลาการทำงานเมื่อเทียบกับทางเลือกอื่นที่ใช้แปรงถ่าน ดูผลิตภัณฑ์ →
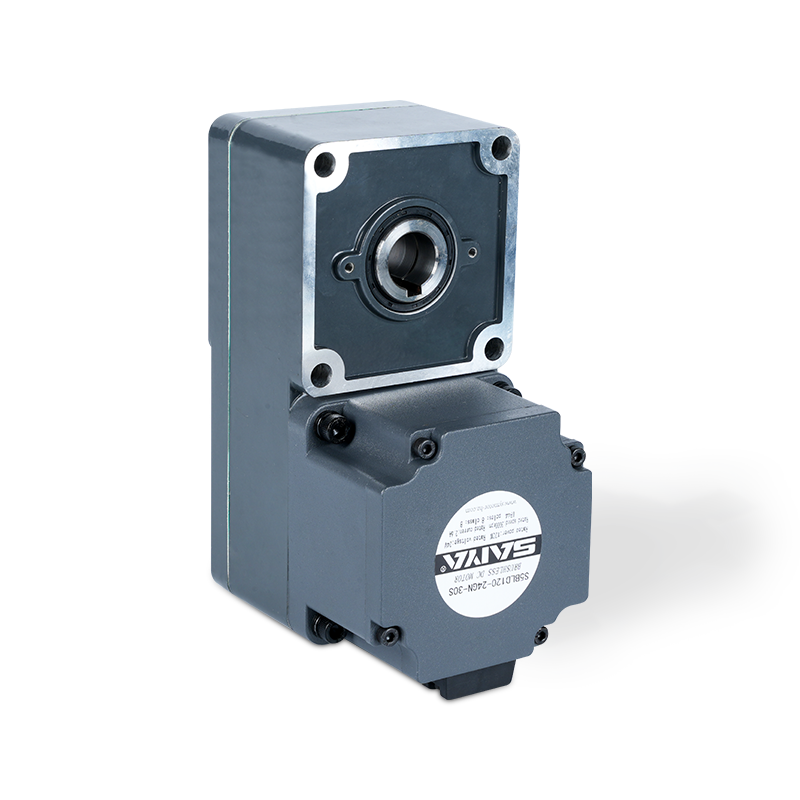 มอเตอร์เกียร์ไร้แปรงถ่าน 48V พร้อมช่วงแรงบิดที่สูงกว่า สำหรับชุดแบตเตอรี่แรงดันสูง มอเตอร์เกียร์ไร้แปรงถ่าน 48V นี้ให้แรงบิด 0.2-1.27 N·m ที่ 25-400W โดยคงประสิทธิภาพไว้เหนือช่วงการทำงาน การออกแบบแบบไร้แปรงช่วยลดการบำรุงรักษาและเสียงรบกวน เหมาะสำหรับระบบอัตโนมัติและระบบขับเคลื่อนของรถยนต์ไฟฟ้า ดูผลิตภัณฑ์ →
มอเตอร์เกียร์ DC แบบมีแปรงถ่านและแบบไร้แปรงถ่าน: กำหนดระยะเวลาการใช้งานแบตเตอรี่
มอเตอร์เกียร์ DC แบบไร้แปรงถ่านส่งพลังงานกลับได้มากขึ้นจากแบตเตอรี่ก้อนเดียวกัน เนื่องจากประสิทธิภาพจะคงอยู่ตลอดช่วงการทำงาน โดยทั่วไปแล้ว มอเตอร์เกียร์ DC แบบมีแปรงจะมีค่าสูงสุดระหว่าง 70% ถึง 80% ในขณะที่การออกแบบแบบไร้แปรงถ่านจะสูงถึง 85-92% ในขนาดเฟรมเดียวกัน สำหรับชุด 100 Wh มอเตอร์ที่มีประสิทธิภาพ 90% ส่งกำลังประมาณ 90 Wh ให้กับโหลด; มอเตอร์แปรงถ่านที่มีประสิทธิภาพ 72% ให้กำลัง 72 Wh และมีช่องว่างเวลาทำงาน 18-20% ก่อนที่จะรวมการสูญเสียการเข้าเกียร์ด้วย
มอเตอร์เกียร์ DC แบบแปรงถ่าน
ต้นทุนตัวควบคุมที่ต่ำกว่าและการกลับด้านอย่างง่ายทำให้ชุดแปรงมีความน่าสนใจสำหรับเครื่องมือแบตเตอรี่รอบสั้น แปรงสึกหรอ ก่อให้เกิดฝุ่น และประสิทธิภาพลดลงอย่างมากที่ภาระบางส่วน
มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน
ประสิทธิภาพที่สูงกว่า อายุการใช้งานที่ยาวนานขึ้น EMI ที่ต่ำกว่า และการทำงานแบบไร้เซ็นเซอร์ที่เงียบ เหมาะกับการเคลื่อนไหวที่ต่อเนื่องและใช้พลังงานจากแบตเตอรี่ ค่าใช้จ่ายล่วงหน้าจะสูงกว่าและจำเป็นต้องมีคอนโทรลเลอร์
แนวโน้มประสิทธิภาพโดยทั่วไปสำหรับมอเตอร์เกียร์ DC 40-120 W ในช่วง 24-48 V
ในการเคลื่อนไหวที่ใช้พลังงานจากแบตเตอรี่ ประสิทธิภาพไม่ใช่รางวัลในเอกสารข้อมูล ช่องว่างด้านประสิทธิภาพ 15 จุดจะทำให้ความร้อนภายในตู้เพิ่มขึ้นประมาณ 30% และเวลาทำงานน้อยลง 15-20% ที่โหลดเดียวกัน
เลือกกระปุกเกียร์ตามประเภทน้ำหนักบรรทุกและสภาวะการกระแทก
ขั้นตอนการลดความเร็วจะแปลงมอเตอร์แรงบิดต่ำที่เร็วเป็นแรงบิดตามความต้องการใช้งาน แต่ประเภทกระปุกเกียร์จะตัดสินว่าแรงบิดนั้นคงอยู่ได้มากน้อยเพียงใดและขั้นตอนจะอยู่ได้นานแค่ไหน กระปุกเกียร์ดาวเคราะห์จะกระจายโหลดไปยังเฟืองดาวเคราะห์หลายตัว ซึ่งจะเพิ่มความหนาแน่นของแรงบิด ลดระยะฟันเฟือง และปรับปรุงความสามารถในการรับน้ำหนักในแนวรัศมี เมื่อเทียบกับระยะเดือยคู่ขนานที่มีเส้นผ่านศูนย์กลางเท่ากัน หน่วยดาวเคราะห์มุมฉากช่วยประหยัดพื้นที่ในการบังคับเลี้ยวและชุดยก แต่เพิ่มระยะเอียงหรือตัวหนอนด้วยต้นทุนด้านประสิทธิภาพของตัวเอง
| ประเภทกระปุกเกียร์ | ฟันเฟือง | โหลดเรเดียล | ประสิทธิภาพต่อขั้นตอน | การใช้แบตเตอรี่ที่ดีที่สุด |
| เดือยขนาน | 0.5-1.0 องศา | ล่าง | 97-98% | แอคชูเอเตอร์เบา, โช๊คต่ำ |
| ดาวเคราะห์ | 0.3-0.8 องศา | สูงกว่า | 95-97% | ขับเคลื่อน AGV, การยก, โช๊ค |
| มุมขวา | 0.5-1.5 องศา | ปานกลาง | 90-95% | พวงมาลัยขนาดกะทัดรัดลิฟต์ |
หุ่นยนต์ที่ใช้พลังงานแบตเตอรี่และ AGV สะสมรอบการสตาร์ท-สต็อปและการถอยหลังหลายพันรอบต่อกะ ดังนั้นความสามารถในการรับแรงกระแทกจึงมีความสำคัญมากกว่าแรงบิดในเอกสารข้อมูลสูงสุด กล่องเกียร์ดาวเคราะห์ที่มีฟันเฟืองต่ำกว่า 0.8 องศายังช่วยให้สามารถกำหนดตำแหน่งซ้ำได้เมื่อมอเตอร์ทำงานด้วยความเร็วหรือการควบคุมตำแหน่ง มอเตอร์เกียร์ดาวเคราะห์ไร้แปรงถ่านขนาดกะทัดรัด 42 มม. เป็นจุดเริ่มต้นที่ใช้งานได้จริงสำหรับหุ่นยนต์แบตเตอรี่สำหรับงานปานกลาง
ในวิทยาการหุ่นยนต์แบตเตอรี่ อัตราแรงกระแทกของกระปุกเกียร์จะตัดสินอายุการใช้งานมากกว่าจำนวนแรงบิดสูงสุดของมอเตอร์ ระยะดาวเคราะห์ที่มีฟันเฟืองต่ำกว่า 0.8 องศา ช่วยรักษาความสามารถในการทำซ้ำตำแหน่งได้หลายพันรอบ
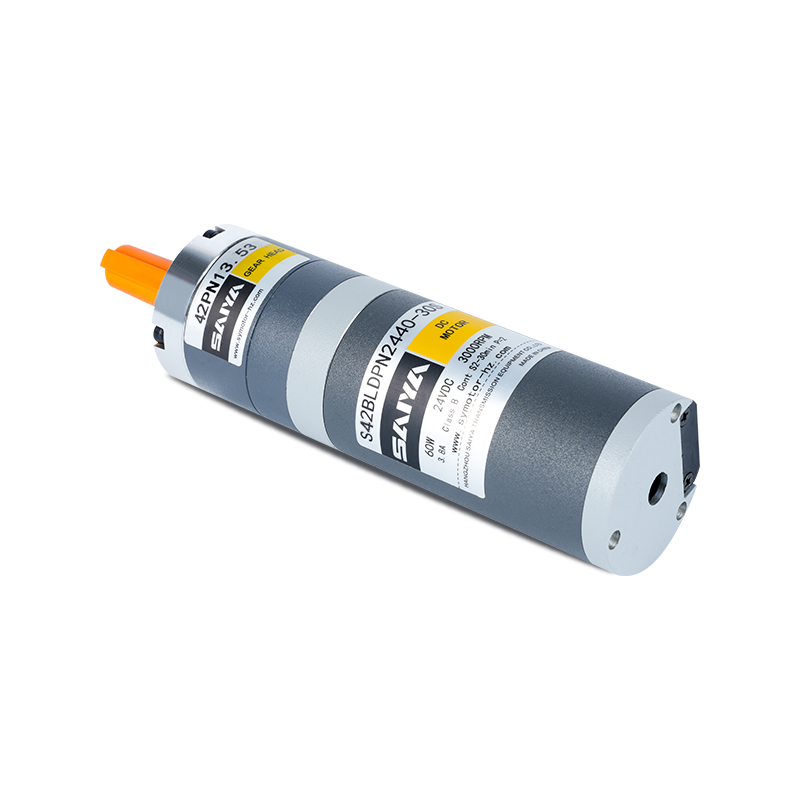 มอเตอร์เกียร์ดาวเคราะห์ไร้แปรงถ่านขนาด 42 มม. พร้อมอัตราส่วนการลดที่กว้าง มอเตอร์ดาวเคราะห์ไร้แปรงถ่านขนาดกะทัดรัด 42 มม. นี้ให้อัตราส่วนการลดจาก 3.7 ถึง 307.54 ช่วยให้ควบคุมความเร็วและแรงบิดได้อย่างแม่นยำสำหรับหุ่นยนต์และ AGV ด้วยแรงบิดพิกัด 0.048 N·m และระยะฟันเฟืองที่ต่ำ จึงเหมาะกับรอบการสตาร์ท-สต็อปและการเคลื่อนไหวที่ควบคุมด้วยตำแหน่ง ดูผลิตภัณฑ์ →
ตรวจสอบรอบการทำงาน อุณหภูมิที่เพิ่มขึ้น และสภาพแวดล้อมจริง
มอเตอร์ที่ได้รับการจัดอันดับสำหรับงานต่อเนื่อง S1 ที่อุณหภูมิแวดล้อม 40°C จะลดลงภายในกล่องแบตเตอรี่แบบปิดผนึกซึ่งมีอุณหภูมิถึง 55°C แอคชูเอเตอร์ที่ขับเคลื่อนด้วยแบตเตอรี่ส่วนใหญ่จะทำงานในระยะเวลาสั้นของ S2 หรือหน้าที่ไม่ต่อเนื่องของ S3 และพิกัดจะกำหนดระยะเวลาที่แรงบิดเต็มสามารถคงอยู่ได้ก่อนที่ขดลวดจะเกินขีดจำกัดระดับฉนวน ยืนยันคลาสฉนวน ซึ่งโดยทั่วไปคือคลาส F ที่อุณหภูมิ 155°C และอุณหภูมิที่เพิ่มขึ้นที่อนุญาตบนแผ่นข้อมูล
มอเตอร์กระแสตรงแม่เหล็กถาวรทำงานที่ความเร็วรอบเปล่าตามสัดส่วนของแรงดันไฟฟ้า และพัฒนาแรงบิดแผงลอยตามสัดส่วนของกระแสไฟฟ้า แบตเตอรี่ตกจะเขียนทั้งสองค่าใหม่แบบเรียลไทม์
เมื่อแบตเตอรี่ 24 V ลดลงเหลือ 21 V ที่สถานะการชาร์จ 20% ความเร็วและแรงบิดที่มีอยู่จะลดลงประมาณ 12% ระบุมอเตอร์สำหรับปลายด้านล่างของกราฟคายประจุ แทนที่จะเป็นแรงดันไฟฟ้าพัก และบันทึกกระแสล็อคของโรเตอร์ตลอดจนกระแสพิกัด เนื่องจากทั้งขั้วต่อไดรฟ์และขนาดฟิวส์
85-92% ประสิทธิภาพสูงสุดแบบไร้แปรงถ่านทั่วไป
20.8 ถึง 5.2 A กระแสไฟ 250 W ตั้งแต่ 12 V ถึง 48 V
10,000-20,000 ชม ไร้แปรงถ่าน service life in continuous duty
10:1 ตัวอย่างอัตราทดเกียร์ เอาต์พุต 0.3 ถึง 3.0 Nm
รายการตรวจสอบการเลือกใช้แบตเตอรี่สำหรับมอเตอร์เกียร์กระแสตรง
ใช้ลำดับนี้เมื่อเปรียบเทียบราคาหรือตรวจสอบข้อเสนอของซัพพลายเออร์ โดยจะตรวจจับข้อผิดพลาดด้านขนาดและความเข้ากันได้ส่วนใหญ่ก่อนที่จะสร้างต้นแบบ
- แปลงแรงบิดโหลดขณะวิ่งและความเร็วสูงสุดเป็นค่าเพลามอเตอร์โดยใช้อัตราส่วนกระปุกเกียร์ จากนั้นเพิ่มพื้นที่ส่วนหัว 15-20%
- ล็อคสถาปัตยกรรมแบตเตอรี่และยืนยันว่าขดลวดมอเตอร์ตรงกับจุดต่ำสุดของกราฟคายประจุ
- เลือกแบบไม่มีแปรงเมื่อเวลาใช้งาน เสียง หรืออายุการใช้งานเป็นตัวขับเคลื่อนข้อมูลจำเพาะ เลือกแปรงเมื่อต้นทุนแรกและตัวควบคุมแบบธรรมดามีความสำคัญมากกว่า
- เลือกกระปุกเกียร์ที่รับแรงกระแทกและโหลดในแนวรัศมีโดยไม่ต้องใช้มอเตอร์ขนาดใหญ่
- ตรวจสอบรอบการทำงานเทียบกับระดับความร้อนของมอเตอร์ที่สภาพแวดล้อมของตู้จริง
หากข้อกำหนดยังไม่ชัดเจนหลังการตรวจสอบเหล่านี้ ให้แบ่งปันโปรไฟล์โหลดและข้อมูลจำเพาะของแบตเตอรี่กับทีมวิศวกรของเราเพื่อตรวจสอบข้อมูลจำเพาะของมอเตอร์ก่อนใช้เครื่องมือหรือสุ่มตัวอย่าง
คำถามที่พบบ่อยเกี่ยวกับมอเตอร์เกียร์ DC ที่ใช้แบตเตอรี่
อะไรคือข้อผิดพลาดที่พบบ่อยที่สุดในการเลือกมอเตอร์เกียร์ DC สำหรับอุปกรณ์แบตเตอรี่?
ปรับขนาดด้วยแรงบิดสูงสุดแทนการโหลดแบบต่อเนื่อง จุดสูงสุดในการสตาร์ทเครื่องสั้นๆ สามารถจัดการได้ด้วยมวลความร้อนและกระปุกเกียร์ที่ใหญ่ขึ้นเล็กน้อย แต่การทำงานต่อเนื่องใกล้กับแรงบิดแผงลอยจะลดขีดจำกัดด้านความร้อน ทำให้อายุการใช้งานของแปรงสั้นลง และแบตเตอรี่หมดเร็วกว่าที่ประมาณการเวลาใช้งานที่แนะนำ
มอเตอร์เกียร์ DC แบบไร้แปรงถ่านจะทำงานได้นานแค่ไหนโดยใช้แบตเตอรี่ก้อนเดียวกัน
รันไทม์สเกลเกือบจะตรงกับประสิทธิภาพโดยเฉลี่ย ที่ 85-92% แบบไร้แปรงเทียบกับ 70-80% แบบแปรง คาดว่าจะมีอายุการใช้งานเพิ่มขึ้น 12-20% จากแพ็คเดียวกัน รวมถึงความร้อนเหลือทิ้งภายในกล่องแบตเตอรี่ที่ปิดสนิทน้อยลง
ฉันควรเลือกมอเตอร์ 24 V หรือ 48 V สำหรับไดรฟ์ AGV หรือไม่
ใช้ 24 V สำหรับ AGV ขนาดกะทัดรัดที่มีกำลังไฟสูงสุดประมาณ 250 W โดยที่ BMS และสายเคเบิลมีขนาดเล็ก เปลี่ยนเป็น 48 V เหนือประมาณ 250 W เพื่อลดกระแสไฟฟ้าลงครึ่งหนึ่ง ลดขนาดตัวนำไฟฟ้า และทำให้การจัดการแบตเตอรี่ที่ใช้พลังงานสูงขึ้นง่ายขึ้น
ฉันจำเป็นต้องมีกระปุกเกียร์ดาวเคราะห์สำหรับการใช้งานที่ใช้พลังงานแบตเตอรี่หรือไม่
ระยะดาวเคราะห์เป็นค่าเริ่มต้นที่ปลอดภัยกว่าสำหรับการใช้งานแบตเตอรี่แบบสตาร์ท-ดับ ถอยหลัง และโหลดแบบกระแทก เนื่องจากแบตเตอรี่จะกระจายโหลดไปยังเกียร์หลายตัว หากการทำงานราบรื่นและต่อเนื่อง มอเตอร์เกียร์เพลาขนานที่มีอัตราส่วนต่ำกว่าจะคุ้มค่ากว่า
สินค้าที่เกี่ยวข้อง
-
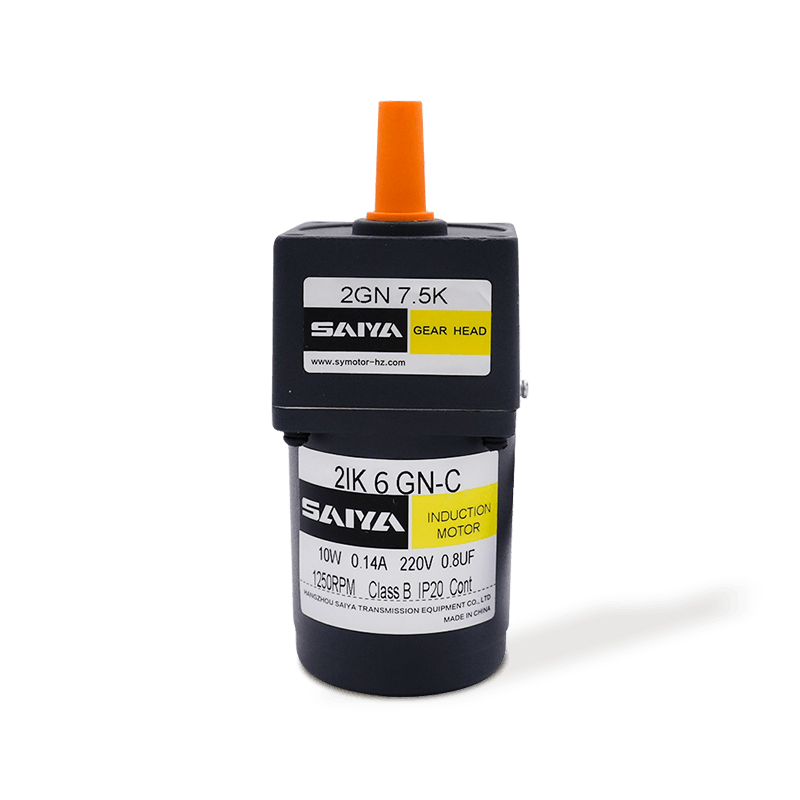
มอเตอร์เกียร์ AC แบบเหนี่ยวนำ 6W นี้เป็นมอเตอร์ขนาดเล็กที่มีประสิทธิภาพกะทัดรัดและเชื่อถือได้เหมาะสำหรับการใช้งานอุตสาหกรรมและครัวเรือนที่หลากหลายเฟรม 60 มม. x 60 มม. ทำให้ง่ายต่อการติดตั้งในสภาพแว...
ดูรายละเอียด -
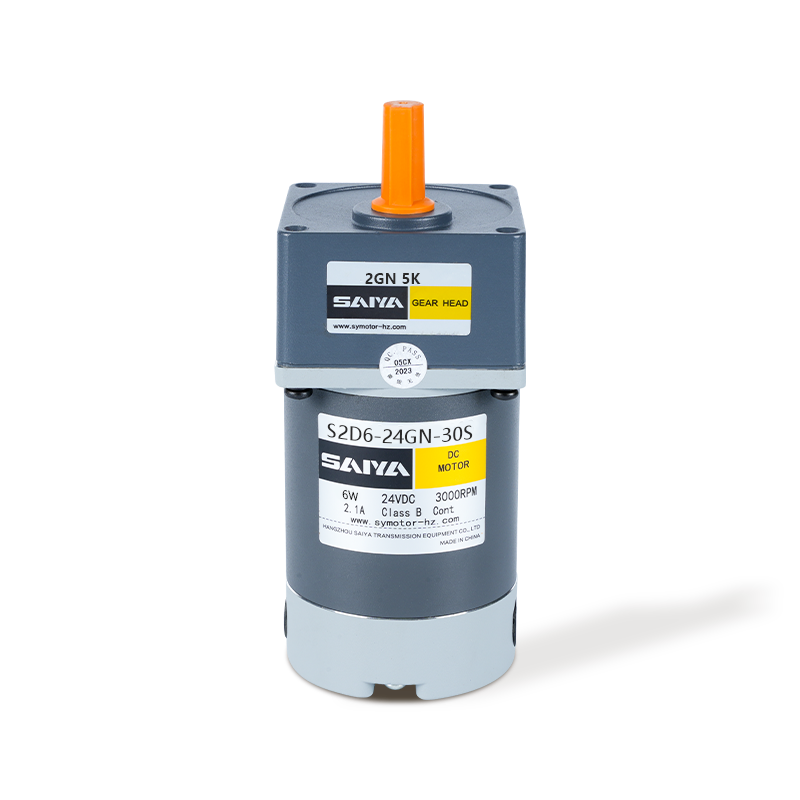
มอเตอร์ 6W Brush DC GBEAR ได้รับการออกแบบมาเพื่อประสิทธิภาพและความหลากหลายเหมาะสำหรับการใช้งานที่หลากหลาย ด้วยขนาดเฟรมขนาดกะทัดรัด 60 มม. x 60 มม. มันพอดีกับพื้นที่แน่น มอเตอร์ทำงานภายในช่วงแรงดันไ...
ดูรายละเอียด -
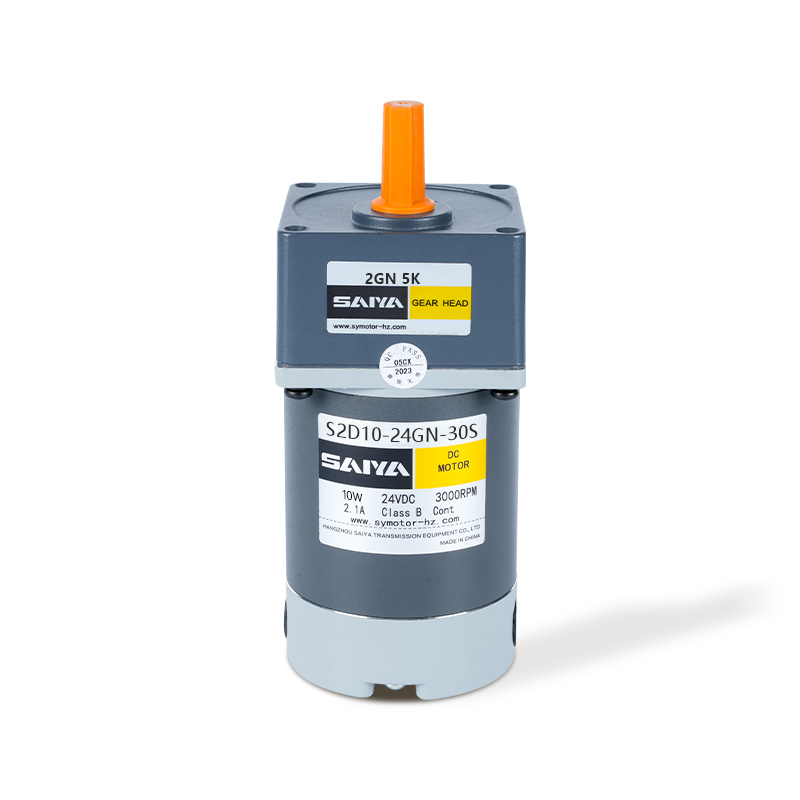
Motor Gear 10W Brush DC ให้ประสิทธิภาพสูงและปรับตัวได้สำหรับการใช้งานอุตสาหกรรมและงานอดิเรกที่หลากหลาย ด้วยขนาดเฟรมขนาด 60 มม. x 60 มม. มอเตอร์นี้ได้รับการออกแบบให้พอดีกับช่องว่างที่ จำกัด โดยไม่ลด...
ดูรายละเอียด -
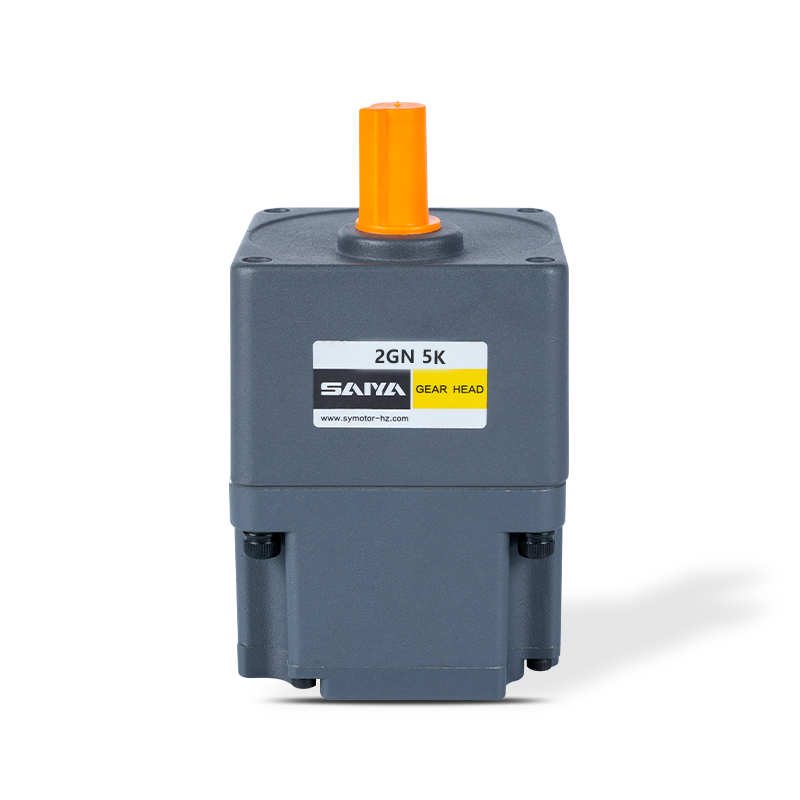
มอเตอร์เกียร์ไร้แปรง 24V เป็นมอเตอร์ที่หลากหลายและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นที่หลากหลาย ด้วยขนาดตั้งแต่ 60 มม. x 60 มม. ถึง 104 มม. x 104 มม. มอเตอร์นี้สามารถพอดีกับขนาดอุปกรณ์ต่าง ...
ดูรายละเอียด -
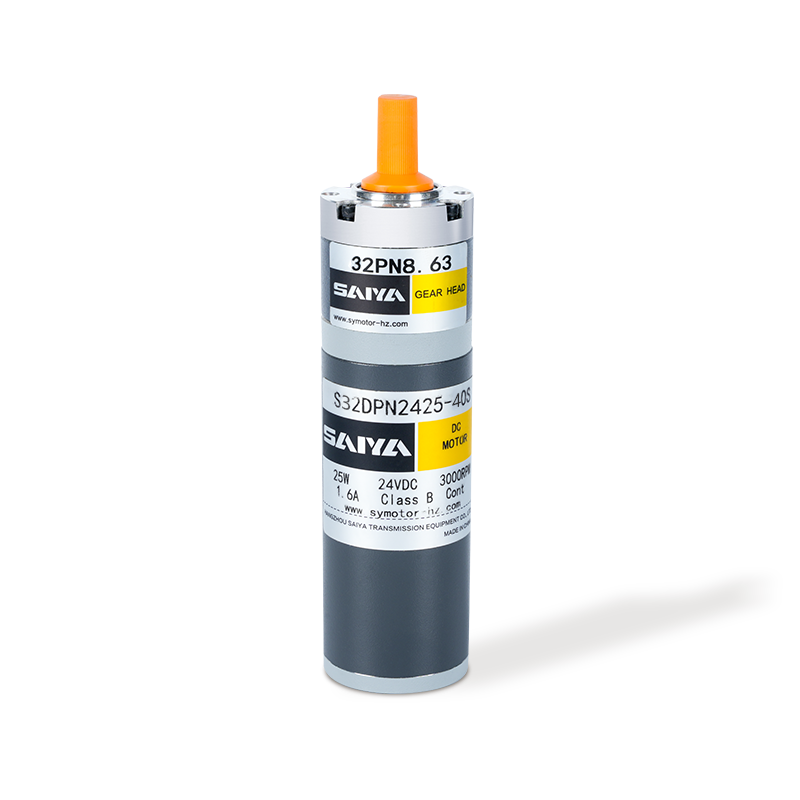
มอเตอร์เกียร์ดาวเคราะห์ที่แปรง 32 มม. เป็นโซลูชันขนาดกะทัดรัดและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นต่างๆที่ต้องการแรงบิดสูงและการควบคุมที่แม่นยำ ด้วยเส้นผ่านศูนย์กลาง 32 มม. มอเตอร์นี้เหมาะอ...
ดูรายละเอียด -
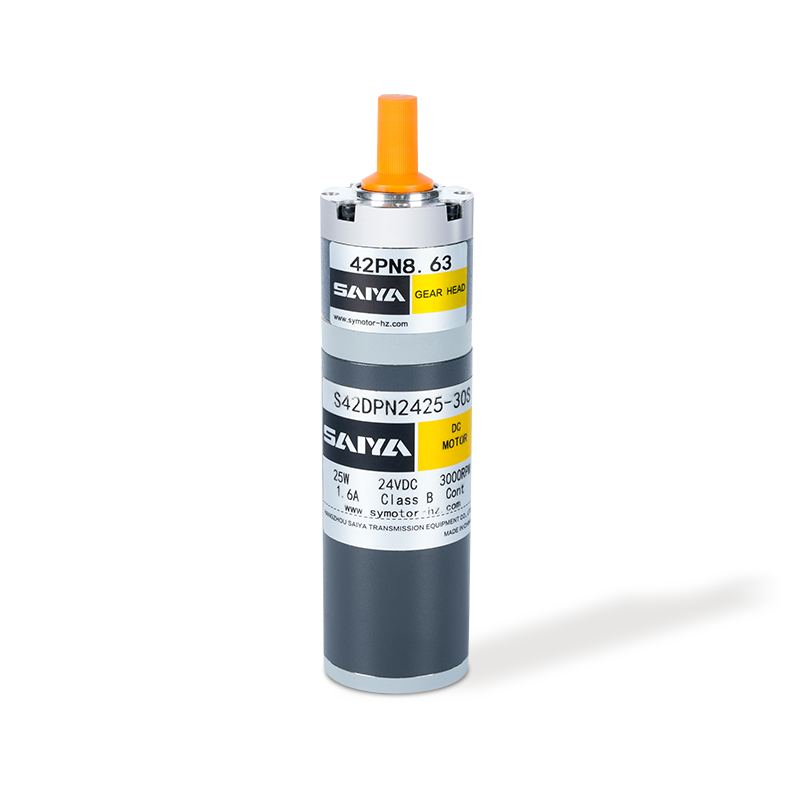
มอเตอร์เกียร์ดาวเคราะห์ 42 มม. เป็นส่วนประกอบที่หลากหลายและมีประสิทธิภาพที่ใช้กันอย่างแพร่หลายในแอปพลิเคชันต่างๆที่ต้องใช้แรงบิดและการควบคุมความเร็วที่แม่นยำ ด้วยกระแสที่ได้รับการจัดอันดับตั้งแต่ 0...
ดูรายละเอียด -
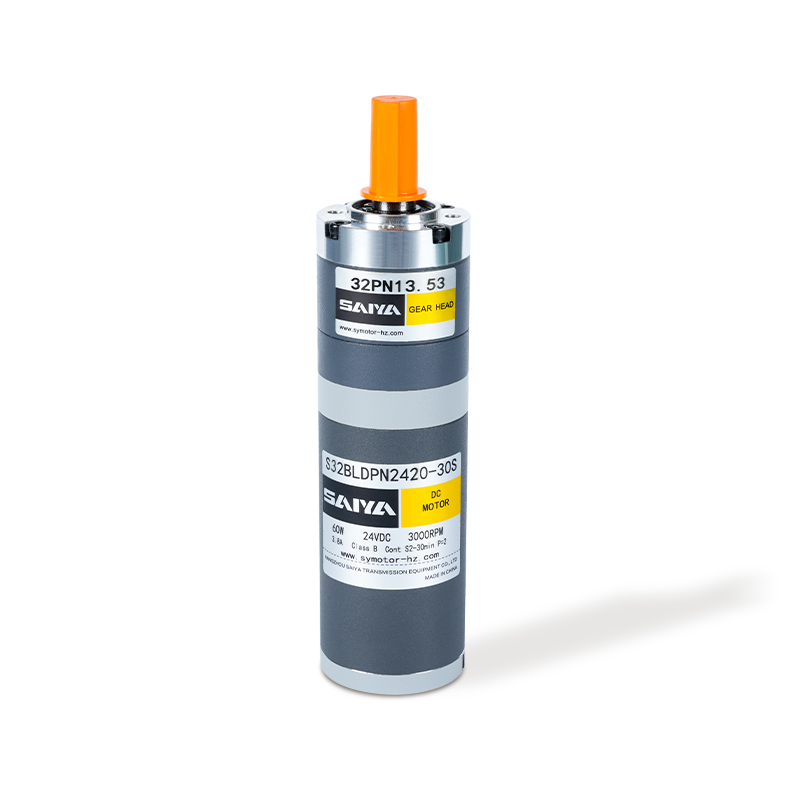
มอเตอร์เกียร์ดาวเคราะห์ไร้แปรงขนาด 32 มม. เป็นโซลูชันขนาดกะทัดรัดที่มีประสิทธิภาพสูงเหมาะสำหรับการใช้งานที่ต้องการประสิทธิภาพและความน่าเชื่อถือ การทำงานที่แรงดันไฟฟ้าที่ได้รับการจัดอันดับ 24V และใช...
ดูรายละเอียด -
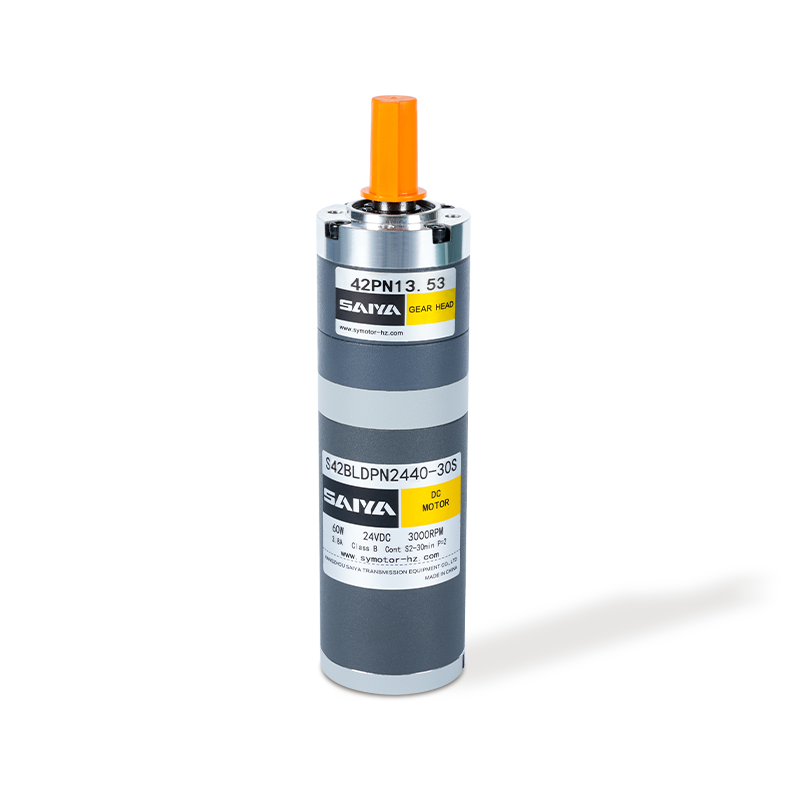
มอเตอร์ดาวเคราะห์ไร้แปรงขนาด 42 มม. เป็นผลิตภัณฑ์มอเตอร์ที่มีประสิทธิภาพสูงซึ่งใช้กันอย่างแพร่หลายในสถานการณ์ต่าง ๆ ที่ต้องใช้การส่งผ่านที่แม่นยำ กระแสไฟฟ้าที่ได้รับการจัดอันดับของมอเตอร์นี้คือ 1.3...
ดูรายละเอียด -
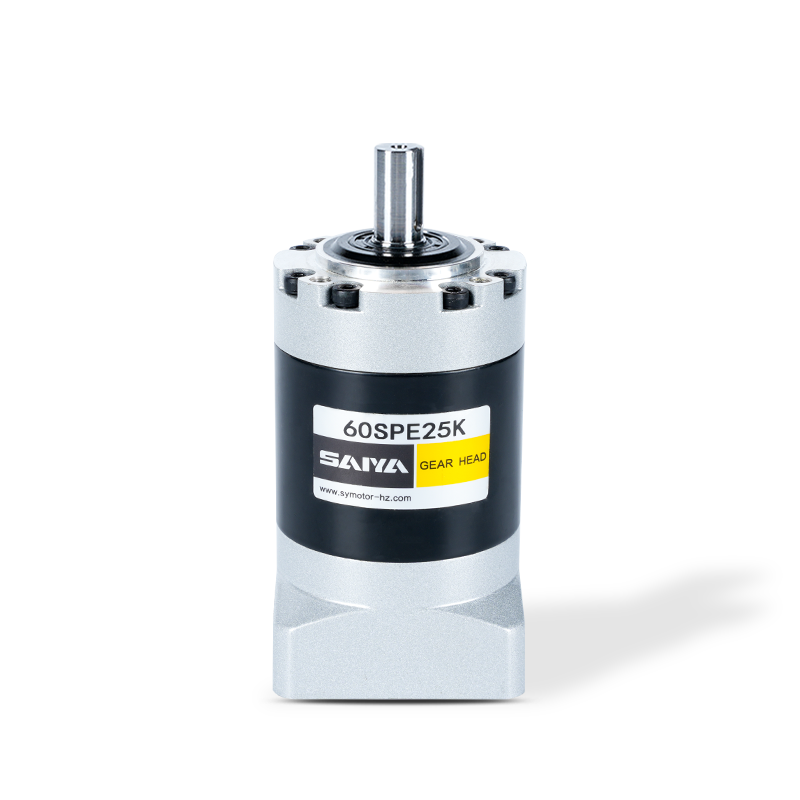
กล่องเกียร์ซีรีส์ SPE, ช่วงขนาดหน้าแปลนที่มี 40, 60, 80, 120 และ 160 รุ่นได้รับการออกแบบมาเพื่อให้โซลูชันการส่งกำลังไฟฟ้าที่มีประสิทธิภาพและมีประสิทธิภาพ กล่องเกียร์เหล่านี้มีหน้าแปลนเอาต์พุตกลมทำใ...
ดูรายละเอียด -
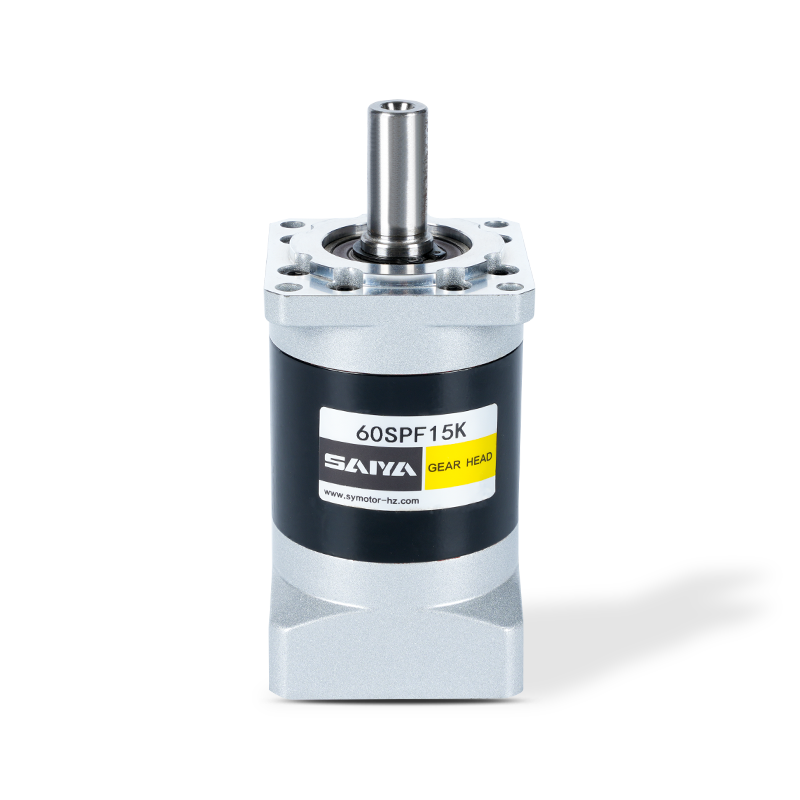
ซีรี่ส์ SPF มีหน้าแปลนสี่เหลี่ยมจัตุรัสที่รองรับขนาดตั้งแต่ 40 มม. ถึง 160 มม. หน้าแปลนเหล่านี้ได้รับการออกแบบทางวิศวกรรมให้เก่งในแอพพลิเคชั่นอุตสาหกรรมที่หลากหลายนำเสนอประสิทธิภาพที่เชื่อถือได้ตาม...
ดูรายละเอียด -
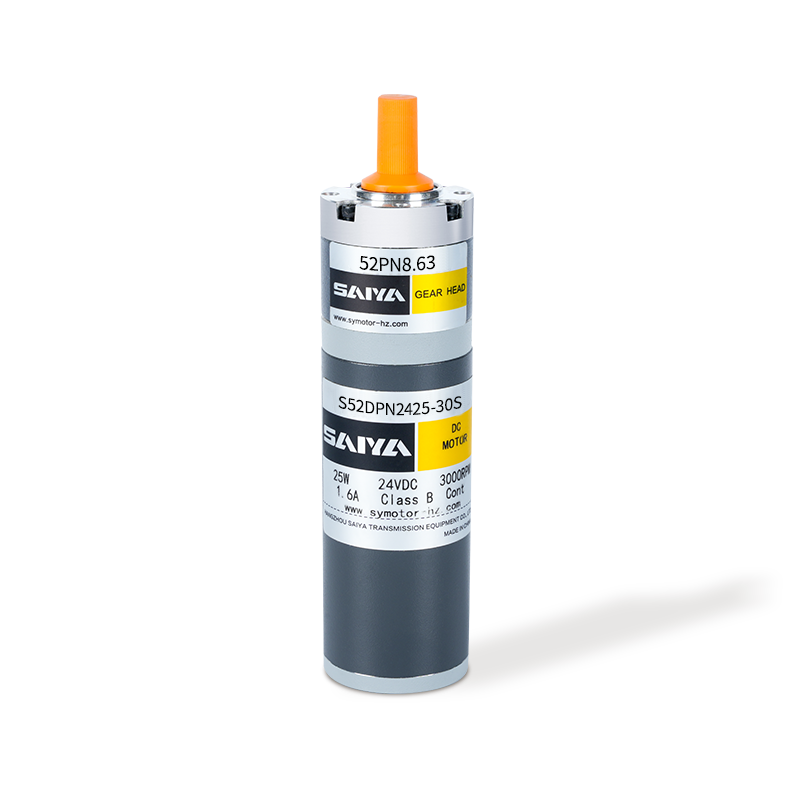
มอเตอร์เกียร์ดาวเคราะห์ 52 มม. เป็นโซลูชันขนาดกะทัดรัดและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นต่างๆที่ต้องการแรงบิดสูงและการควบคุมที่แม่นยำ ด้วยเส้นผ่านศูนย์กลาง 52 มม. มอเตอร์นี้เหมาะอย่างยิ่...
ดูรายละเอียด -
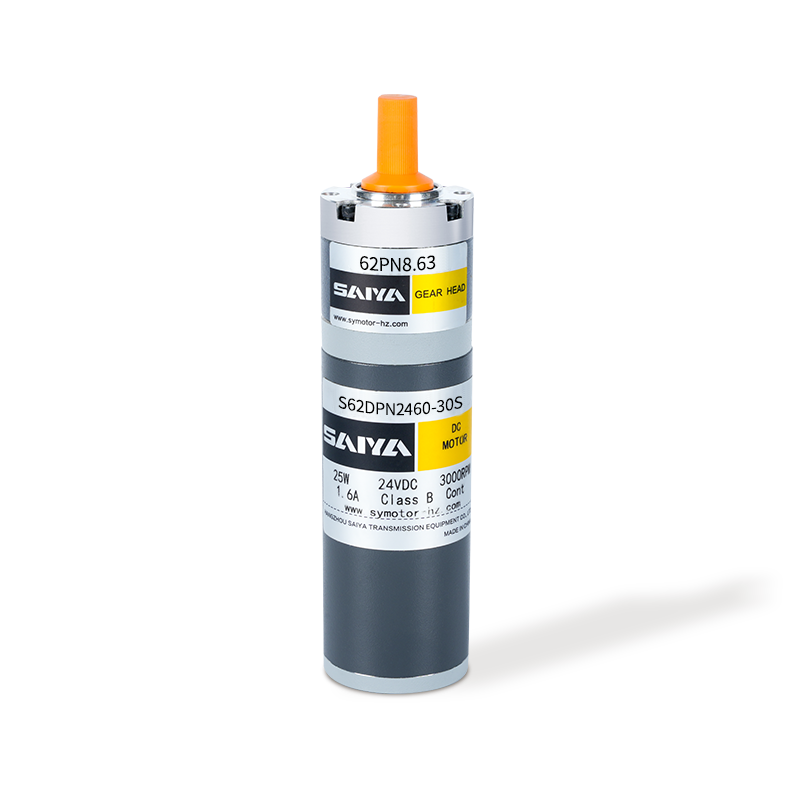
มอเตอร์เกียร์ดาวเคราะห์ขนาด 62 มม. เป็นส่วนประกอบที่หลากหลายและมีประสิทธิภาพที่ใช้กันอย่างแพร่หลายในแอปพลิเคชันต่างๆที่ต้องใช้แรงบิดและการควบคุมความเร็วที่แม่นยำ ด้วยกระแสที่ได้รับการจัดอันดับตั้งแ...
ดูรายละเอียด
รายละเอียดการติดต่อ
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- สำนักงาน: Hangzhou Saiya Transmisson Equipment Co. , Ltd
- Office Address: ห้อง 2201, อาคาร Wanyin, เมืองหางโจว, มณฑลเจ้อเจียง
- โรงงาน: Zhejiang Saiya Intelligent Manufacturing Co. , Ltd.
- Factory Address: อาคารหมายเลข 35 สวนอุตสาหกรรมจงนันนันนันนันจุนเฮน Zhigu สวนอุตสาหกรรมซินันเคาน์ตี้เคาน์ตี้เมืองฮุซโจวเจ้อเจียงจีน
ลิงค์ด่วน
ผลิตภัณฑ์
หากคุณมีความสนใจ
ในผลิตภัณฑ์ของเรา
โปรดปรึกษาเรา
Copyright © Zhejiang Saiya Intelligent Manufacturing Co. , Ltd. All Rights Reserved.
ผู้จัดหามอเตอร์ลดเกียร์ที่กำหนดเอง
