

 ภาษา

อุตสาหกรรมแอปพลิเคชัน
AGV
หุ่นยนต์อัตโนมัติ
การตัดเลเซอร์
การเรียงลำดับโลจิสติกส์
ระบบไฟฟ้าโซลาร์เซลล์
อุปกรณ์การแพทย์
วิธีเลือกมอเตอร์เกียร์ AC ที่เหมาะสมสำหรับความต้องการอุปกรณ์อุตสาหกรรมของคุณ
โรงงานเครื่องจักรบรรจุภัณฑ์ในฝอซานได้เปลี่ยนมอเตอร์เกียร์ AC 90W แบบเดิมสามครั้งใน 18 เดือนด้วยเครื่องสร้างกล่อง หน่วยแรกจนตรอกใต้ช่องว่างที่ติดเนื่องจากแรงบิดสตาร์ทต่ำเกินไป ส่วนที่สองมีอัตราทดเกียร์ 3:1 ซึ่งทำให้สายพานพับทำงานสูงกว่าความเร็วของสายพานที่กำหนดอย่างมาก ตัวที่สามใช้รันคาปาซิเตอร์ที่พิกัด 220V บนสายจ่ายไฟที่สูงเกิน 235V ความล้มเหลวทั้งสามรายการเป็นข้อผิดพลาดในการเลือก ไม่ใช่ข้อบกพร่องของส่วนประกอบ การเลือก มอเตอร์เกียร์ AC ที่เหมาะสมสำหรับอุปกรณ์อุตสาหกรรม การตัดสินใจที่ตรวจสอบได้ห้าแบบ ได้แก่ แรงบิดเอาท์พุต อัตราทดเกียร์ ประเภทของมอเตอร์ ความเข้ากันได้ของอินพุตไฟฟ้า และการติดตั้งเชิงกล Zhejiang Saiya Intelligent Manufacturing Co., Ltd. ผู้ผลิตเบื้องหลังแบรนด์ SY Motor มองเห็นรูปแบบเดียวกันทุกไตรมาส คู่มือนี้จะเปลี่ยนรูปแบบเหล่านั้นให้เป็นรายการตรวจสอบการเลือกที่ทำซ้ำได้
เริ่มต้นด้วยแรงบิดเอาท์พุตที่ต้องการ ไม่ใช่กำลังมอเตอร์
แรงบิดเอาต์พุตที่ต้องการเป็นข้อกำหนดแรกในการล็อคเนื่องจากแรงบิดคือสิ่งที่เคลื่อนย้ายโหลดทางกายภาพ กำลังของมอเตอร์ในหน่วยวัตต์จะมีความหมายหลังจากกำหนดแรงบิดและความเร็วแล้วเท่านั้น แรงบิดเอาท์พุตเท่ากับแรงบิดของมอเตอร์คูณด้วยอัตราทดเกียร์และประสิทธิภาพของกระปุกเกียร์ ดังนั้นมอเตอร์ 25W ที่มีการลดขนาด 50:1 จึงสามารถส่งแรงบิดได้มากกว่ามอเตอร์ 90W ที่มียูนิต 10:1 ความสามารถแบบคงที่นั้นมีอยู่ แต่ค่าเผื่อความร้อน ประสิทธิภาพ และอายุการใช้งานเชิงกลของยูนิตขนาดเล็กนั้นต่ำกว่ามาก
คำนวณความต้องการจากชิ้นส่วนที่ขับเคลื่อน: สำหรับสายพานลำเลียง แรงดึงของสายพานคูณด้วยรัศมีเฟือง สำหรับโต๊ะหมุน ความเฉื่อยของโหลดคูณด้วยความเร่งเชิงมุมบวกกับแรงบิดจากแรงเสียดทาน ใช้ค่าเซอร์วิสแฟกเตอร์ 1.5 สำหรับโหลดแบบกระแทกเบา และ 2.0 สำหรับการติดขัด ความเฉื่อยสูง หรือการพลิกกลับบ่อยครั้ง ถือว่าอัตราแรงบิดของแค็ตตาล็อกเป็นเพียงเพดาน ไม่ใช่เป้าหมายการทำงาน
| ตัวอย่างการใช้งาน | ลักษณะโหลด | ระดับพลังที่แนะนำ |
| สายพานลำเลียงขนาดเล็ก สายพาน 300 มม | โหลดต่อเนื่องสม่ำเสมอ | 40 ถึง 90 วัตต์ |
| ตารางดัชนีแบบหมุนเบา | ไม่สม่ำเสมอ, การวางตำแหน่ง | 90 ถึง 120W |
| เครื่องสร้างกล่อง, เครื่องบรรจุภัณฑ์ | ช็อกในแต่ละรอบ | 120 ถึง 200W |
| เครื่องผสมความหนืดต่ำ | โหลดต่อเนื่องสม่ำเสมอ | 90 ถึง 200W |
| ลิฟท์แนวตั้งขนาดเล็กถอยหลัง | การเบรกการถอยหลัง | 200W หรือใหญ่กว่า |
1350 รอบต่อนาที ความเร็วมอเตอร์ 4 ขั้ว 50 Hz
1.5x ปัจจัยการบริการสำหรับไฟช็อต
2.0x ปัจจัยการบริการสำหรับการกระแทกหนัก
500:1 อัตราส่วนมาตรฐานสูงสุดในแค็ตตาล็อก
แรงบิดเอาท์พุตทั่วไปในหน่วย Nm ที่ 90 รอบต่อนาที มอเตอร์เกียร์ AC 4 ขั้ว
6W 0.4
15W 1.0
25W 1.6
40W 2.8
60W 4.2
90W 6.5
120W 8.5
200W 14
กล่องเกียร์มุมขวาหรือไซโคลลอยด์จะเปลี่ยนค่าแรงบิดสุดท้ายอีกครั้ง ดังนั้นควรตรวจสอบอัตราส่วนและประสิทธิภาพของระยะเกียร์เฉพาะก่อนยืนยันกำลังมอเตอร์
จับคู่อัตราทดเกียร์กับความเร็วของกระบวนการ จากนั้นตรวจสอบเอาท์พุตจริง
ความเร็วเอาท์พุตที่เพลาขับเคลื่อนจะกำหนดอัตราทดเกียร์ มอเตอร์เหนี่ยวนำไฟฟ้ากระแสสลับมาตรฐาน 4 ขั้วที่ 50 เฮิร์ตซ์มีความเร็วพิกัดประมาณ 1,350 รอบต่อนาที หาร 1350 ด้วยความเร็วเอาท์พุตที่ต้องการ และเลือกอัตราส่วนมาตรฐานที่ใกล้ที่สุด จากนั้นแทนที่อัตราส่วนจริงกลับเพื่อยืนยันความเร็วเอาท์พุตจริง
กลุ่มผลิตภัณฑ์แคตตาล็อก SY Motor ครอบคลุมอัตราส่วนมาตรฐานตั้งแต่ 3:1 ถึง 500:1 อัตราส่วนที่อยู่ระหว่างค่ามาตรฐานไม่จำเป็นต้องมีกระปุกเกียร์แบบกำหนดเองโดยอัตโนมัติ หากความเร็วมาตรฐานที่ใกล้ที่สุดอยู่ภายใน 5 เปอร์เซ็นต์ของเป้าหมายกระบวนการ สายพานลำเลียงและเครื่องป้อนส่วนใหญ่จะยอมรับความเร็วดังกล่าว มิฉะนั้น มอเตอร์ควบคุมความเร็วที่มีอัตราส่วนมาตรฐานมักจะเร็วกว่าและราคาถูกกว่าชุดเกียร์แบบกำหนดเอง
| ความเร็วเอาต์พุตที่ต้องการ | อัตราส่วนมาตรฐาน | ความเร็วเอาต์พุตจริง |
| 270 รอบต่อนาที | 5:1 | 270 รอบต่อนาที |
| 135 รอบต่อนาที | 10:1 | 135 รอบต่อนาที |
| 68 รอบต่อนาที | 20:1 | 67.5 รอบต่อนาที |
| 45 รอบต่อนาที | 30:1 | 45 รอบต่อนาที |
| 27 รอบต่อนาที | 50:1 | 27 รอบต่อนาที |
| 13.5 รอบต่อนาที | 100:1 | 13.5 รอบต่อนาที |
กำลังมอเตอร์คงที่ อัตราเปลี่ยน: มอเตอร์เกียร์ 90W ที่ 10:1 ให้แรงบิดประมาณหนึ่งในสามของมอเตอร์ตัวเดียวกันที่ 30:1 ยืนยันแรงบิดที่เพลาเอาท์พุตหลังจากเลือกอัตราส่วน ไม่ใช่ก่อนหน้า
มอเตอร์เกียร์ AC แบบเหนี่ยวนำ แบบพลิกกลับได้ หรือแบบควบคุมความเร็ว: จับคู่ประเภทกับรอบการทำงาน
รอบการทำงานเป็นปัจจัยในการตัดสินใจ การทำงานในทิศทางเดียวอย่างต่อเนื่องจะเลือกมอเตอร์เกียร์ AC แบบเหนี่ยวนำ การเปลี่ยนทิศทางบ่อยครั้งต้องใช้มอเตอร์เกียร์ AC แบบพลิกกลับได้ ความเร็วในกระบวนการที่ปรับได้ต้องใช้มอเตอร์เกียร์ AC ที่ควบคุมความเร็ว นี่คือการตัดสินใจครั้งที่สามในลำดับ
มอเตอร์เกียร์กระแสสลับเหนี่ยวนำเป็นค่าเริ่มต้นสำหรับสายพานลำเลียง ปั๊ม พัดลม และลูกกลิ้งป้อนที่ทำงานในทิศทางเดียว มีประสิทธิภาพสูงสุดในทั้งสามประเภท ไม่มีเบรกในตัว และไม่ได้ออกแบบมาเพื่อการกลับตัวอย่างรวดเร็ว
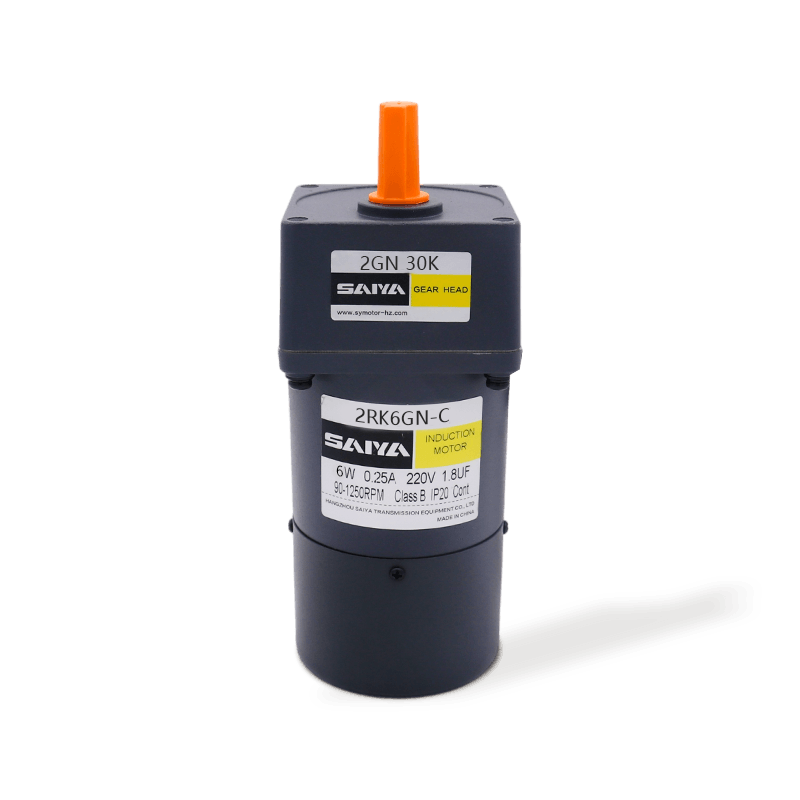 มอเตอร์เกียร์ AC เหนี่ยวนำพร้อมกระปุกเกียร์เพื่อการปฏิบัติหน้าที่ทางเดียวอย่างต่อเนื่อง กลุ่มผลิตภัณฑ์นี้ครอบคลุมถึงมอเตอร์เกียร์ AC เหนี่ยวนำตั้งแต่ 6W ถึง 250W ออกแบบมาเพื่อการทำงานในทิศทางเดียวอย่างต่อเนื่องโดยมีประสิทธิภาพสูงและไม่มีเบรกในตัว เหมาะสำหรับสายพานลำเลียง ปั๊ม พัดลม และลูกกลิ้งป้อน ดูผลิตภัณฑ์ →
มอเตอร์เกียร์ AC แบบพลิกกลับได้จะถูกพันและเบรกเพื่อทำหน้าที่เดินหน้าและถอยหลัง มันสร้างแรงบิดเริ่มต้นที่สูงขึ้นและมีเบรกแบบเสียดสีเพื่อหยุดเพลาอย่างรวดเร็ว ใช้สำหรับวางตำแหน่งโต๊ะ ประตู ลิฟต์ขนาดเล็ก และไดรฟ์สแกนเนอร์ ความถี่ในการกลับรายการเป็นขีดจำกัดที่กำหนดตามแค็ตตาล็อก โดยทั่วไปจะเริ่มต้น 10 ถึง 20 ครั้งต่อนาที เกินจะทำให้คอยล์เบรกร้อนเกินไป
มอเตอร์เกียร์ AC แบบพลิกกลับได้พร้อมเบรกแรงเสียดทานในตัว มอเตอร์เกียร์ AC แบบพลิกกลับได้เหล่านี้มีเบรกแบบวนกลับเพื่อการหยุดอย่างรวดเร็วและการเปลี่ยนทิศทาง ให้แรงบิดเริ่มต้นที่สูงกว่าสำหรับการวางตำแหน่งโต๊ะ ประตู ลิฟต์ขนาดเล็ก และไดรฟ์สแกนเนอร์ ดูผลิตภัณฑ์ → มอเตอร์เกียร์ AC ควบคุมความเร็วทำงานด้วยตัวควบคุมความเร็วภายนอกที่ลดแรงดันไฟฟ้าต่ำกว่าพิกัด โดยให้ประมาณ 90 ถึง 1350 รอบต่อนาทีสำหรับยูนิต 4 ขั้ว ใช้สำหรับการป้อน การสูบจ่าย และการปรับความเร็วของสายพาน โดยที่แรงบิดโหลดจะคงที่พอสมควร ที่ความเร็วต่ำมาก พัดลมระบายความร้อนจะส่งกระแสลมน้อยลง ดังนั้นขีดจำกัดแรงบิดจึงต้องลดลง
มอเตอร์เกียร์ AC ควบคุมความเร็วพร้อมตัวควบคุมภายนอก มอเตอร์เกียร์ AC เหล่านี้ทำงานร่วมกับตัวควบคุมภายนอกเพื่อปรับความเร็วตั้งแต่ประมาณ 90 ถึง 1350 รอบต่อนาที เหมาะสำหรับการป้อน การสูบจ่าย และการปรับความเร็วของเส้นซึ่งแรงบิดยังคงค่อนข้างคงที่ ดูผลิตภัณฑ์ → | ปัจจัยการคัดเลือก | การเหนี่ยวนำ | กลับด้านได้ | การควบคุมความเร็ว |
| การหมุน | ทิศทางเดียว | กลับด้านได้ | เดี่ยวหรือย้อนกลับได้ |
| แรงบิดสตาร์ท | ให้คะแนน 1.5 ถึง 2 เท่า | สูงกว่า แถมเบรกด้วย | ขึ้นอยู่กับผู้ควบคุม |
| ความถี่การกลับตัว | ไม่ได้ตั้งใจ | จัดอันดับแคตตาล็อก 10 ถึง 20 เริ่มต่อนาที | ไม่ได้ตั้งใจ |
| การปรับความเร็ว | เป็นไปไม่ได้ | เป็นไปไม่ได้ | ตัวแปรต่ำกว่าความเร็วที่กำหนด |
| การใช้งานทั่วไป | สายพานลำเลียง ปั๊ม พัดลม | การจัดวางตำแหน่งโต๊ะ ลิฟต์ ประตู | ตัวป้อน การวัดแสง การปรับ |
อย่าใช้กรอบเหนี่ยวนำสำหรับการกลับหน้าที่ การสลับสายไฟสองเส้นจะทำให้มอเตอร์สามเฟสกลับด้าน แต่โรเตอร์แบบไม่มีเบรกจะเคลื่อนตัวผ่านตำแหน่งดัชนี เลือกเฟรมแบบพลิกกลับได้แทน
ตรวจสอบพิกัดแรงดันไฟฟ้า เฟส ความถี่ และตัวเก็บประจุบนมอเตอร์เกียร์ AC ของคุณก่อนสั่งซื้อ
มอเตอร์เกียร์ AC ถูกพันตามแรงดันไฟฟ้าและความถี่เฉพาะ การรันบนแหล่งจ่ายที่แตกต่างกันจะทำให้ความเร็ว แรงบิด และอุณหภูมิของขดลวดเปลี่ยนแปลงไป ตรวจสอบแรงดันไฟฟ้าของสายที่ตำแหน่งของอุปกรณ์มากกว่าแรงดันไฟฟ้าที่กำหนดในอาคาร และตรวจสอบว่าแหล่งจ่ายไฟเป็นแบบเฟสเดียวหรือสามเฟส
- การจ่ายไฟเฟสเดียว 100 ถึง 120V และ 220 ถึง 240V ครอบคลุมการติดตั้งมอเตอร์เกียร์ AC ขนาดเล็กส่วนใหญ่
- การจ่ายไฟสามเฟส 200 ถึง 230V และ 380 ถึง 415V เหมาะกับมอเตอร์ขนาดใหญ่และไดรฟ์ประสิทธิภาพสูง
- ค่ารันตัวเก็บประจุในไมโครฟารัดที่พิมพ์บนแผ่นป้ายจะต้องตรงกับขดลวดของมอเตอร์ ตัวเก็บประจุขนาดเดียวกันที่มีค่าต่างกันจะเปลี่ยนแรงบิดและการดึงกระแส
- ความถี่ของแผ่นป้ายมีความสำคัญพอๆ กับแรงดันไฟฟ้า ที่ 60 Hz มอเตอร์ตัวเดียวกันจะทำงานเร็วกว่าที่ 50 Hz ประมาณ 20 เปอร์เซ็นต์
หากสายพานลำเลียงที่เคยทำงานที่ 135 รอบต่อนาทีตอนนี้ทำงานที่ 162 รอบต่อนาที ให้ตรวจสอบความถี่ในการจ่ายก่อน การใช้งานมอเตอร์ 50 Hz บนสาย 60 Hz จะเพิ่มความเร็วประมาณ 20 เปอร์เซ็นต์และลดแรงบิดที่โหลด มอเตอร์อาจมีความร้อนมากเกินไปภายใต้การทำงานต่อเนื่อง
ยืนยันหน้าการติดตั้ง เพลาเอาท์พุต และอัตราโหลดที่ยื่นออกมา
ส่วนต่อประสานทางกลระหว่างมอเตอร์เกียร์และโครงอุปกรณ์คือจุดที่ข้อผิดพลาดในการติดตั้งเพิ่มเติมเกิดขึ้น เลือกระหว่างการติดตั้งแบบฐาน การติดตั้งหน้าแปลน หรือการรวมกันตามรูปแบบการเจาะที่มีอยู่ และตรวจสอบเส้นผ่านศูนย์กลางไพล็อตของหน้าแปลนกับการจัดแนวเพลาขับเคลื่อนก่อนสั่งซื้อ
- ยูนิตแบบยึดกับเท้าเป็นวิธีที่ง่ายที่สุดในการจัดตำแหน่งและเปลี่ยนในภาคสนาม
- ชุดติดตั้งแบบหน้าแปลนจะวางตำแหน่งเพลาส่งออกอย่างแม่นยำบนเส้นกึ่งกลางที่ขับเคลื่อน และเหมาะกับการติดตั้งในแนวตั้งหรือพื้นที่จำกัด
- เส้นผ่านศูนย์กลางเพลาเอาท์พุต ขนาดกุญแจ และความยาวของเพลาต้องตรงกับคัปปลิ้ง เฟือง หรือรูมู่เล่ย์
- โหลดที่มากเกินไปถือเป็นความล้มเหลวที่ซ่อนอยู่ที่พบบ่อยที่สุด เมื่อเฟืองหรือรอกติดตั้งบนเพลามอเตอร์โดยตรง แรงในแนวรัศมีจะต้องอยู่ต่ำกว่าพิกัดโหลดที่ผู้ผลิตยื่นออกมา หากเกินค่าดังกล่าว ให้ใช้เพลาแม่แรงหรือมอเตอร์ที่มีแบริ่งเอาท์พุตที่แข็งแรงกว่า
โหลดที่ยื่นเกินหรือ OHL คือแรงในแนวรัศมีที่จ่ายให้กับเพลาเอาท์พุตที่ระยะห่างที่ระบุจากหน้าตลับลูกปืน โดยมีหน่วยเป็นนิวตัน การมี OHL เกินพิกัด 25 เปอร์เซ็นต์สามารถลดอายุการใช้งานของตลับลูกปืนได้มากกว่าครึ่งหนึ่ง
คำถามที่พบบ่อยเกี่ยวกับการเลือกมอเตอร์เกียร์ AC
หากคุณเลิกใช้คู่มือนี้จนเป็นนิสัย ให้บันทึกข้อมูลป้ายชื่อและวัดแรงดันไฟฟ้าก่อนเปลี่ยนทุกครั้ง เปลี่ยนการเลือกมอเตอร์เกียร์ AC ถัดไปจากเกมทายผลเป็นการค้นหาห้านาที
อะไรคือความแตกต่างระหว่างมอเตอร์เกียร์ AC แบบเหนี่ยวนำและแบบพลิกกลับได้?
มอเตอร์เกียร์ AC เหนี่ยวนำทำงานในทิศทางเดียวและไม่มีกลไกการเบรก มอเตอร์เกียร์ AC แบบพลิกกลับได้ได้รับการออกแบบสำหรับการเปลี่ยนทิศทางบ่อยครั้ง สร้างแรงบิดสตาร์ทที่สูงขึ้น และมีระบบเบรกเพื่อหยุดเพลาเอาท์พุตอย่างรวดเร็ว
ฉันจะคำนวณอัตราทดเกียร์สำหรับสายพานลำเลียงของฉันได้อย่างไร
แบ่งความเร็วพิกัดของมอเตอร์ด้วยความเร็วเอาท์พุตที่ต้องการ สำหรับมอเตอร์ 4 ขั้วที่ 50 Hz นั่นคือประมาณ 1350 รอบต่อนาที ที่ 60 เฮิรตซ์ ประมาณ 1,620 รอบต่อนาที เลือกอัตราส่วนมาตรฐานที่ใกล้ที่สุดและตรวจสอบความเร็วเอาท์พุตจริงด้วยอัตราส่วนนั้น
ฉันสามารถเปลี่ยนความเร็วของมอเตอร์เกียร์ AC เหนี่ยวนำได้หรือไม่
ใช่ แต่ต่ำกว่าความเร็วที่กำหนดเท่านั้นและใช้กับตัวควบคุมความเร็วภายนอกเท่านั้น การรวมกันนั้นคือสิ่งที่กำหนดมอเตอร์เกียร์ AC ควบคุมความเร็ว เมื่อแรงดันไฟฟ้าลดลง พัดลมระบายความร้อนก็จะทำงานช้าลงเช่นกัน ดังนั้นแรงบิดของโหลดจึงต้องลดลงที่ความเร็วต่ำ
เหตุใดมอเตอร์เกียร์ AC ของฉันจึงร้อนเกินไปหลังจากที่ฉันเปลี่ยนรุ่นวัตต์เดียวกัน
สาเหตุที่พบบ่อยที่สุดคือค่าตัวเก็บประจุที่ทำงานไม่ถูกต้อง อัตราทดเกียร์ที่โหลดมอเตอร์สูงกว่าแรงบิดที่กำหนด แรงดันไฟฟ้าที่สูงกว่าช่วงป้ายชื่อ หรือการจำกัดการไหลของอากาศรอบๆ ตัวมอเตอร์ ตรวจสอบสี่ข้อนี้ก่อนที่จะถือว่าหน่วยใหม่มีข้อบกพร่อง หากแผ่นป้ายไม่สามารถอ่านได้ ติดต่อเรา ด้วยขนาดหน่วยเก่าและขนาดการติดตั้ง
สินค้าที่เกี่ยวข้อง
-

มอเตอร์เกียร์ AC แบบเหนี่ยวนำ 6W นี้เป็นมอเตอร์ขนาดเล็กที่มีประสิทธิภาพกะทัดรัดและเชื่อถือได้เหมาะสำหรับการใช้งานอุตสาหกรรมและครัวเรือนที่หลากหลายเฟรม 60 มม. x 60 มม. ทำให้ง่ายต่อการติดตั้งในสภาพแว...
ดูรายละเอียด -

มอเตอร์ 6W Brush DC GBEAR ได้รับการออกแบบมาเพื่อประสิทธิภาพและความหลากหลายเหมาะสำหรับการใช้งานที่หลากหลาย ด้วยขนาดเฟรมขนาดกะทัดรัด 60 มม. x 60 มม. มันพอดีกับพื้นที่แน่น มอเตอร์ทำงานภายในช่วงแรงดันไ...
ดูรายละเอียด -

Motor Gear 10W Brush DC ให้ประสิทธิภาพสูงและปรับตัวได้สำหรับการใช้งานอุตสาหกรรมและงานอดิเรกที่หลากหลาย ด้วยขนาดเฟรมขนาด 60 มม. x 60 มม. มอเตอร์นี้ได้รับการออกแบบให้พอดีกับช่องว่างที่ จำกัด โดยไม่ลด...
ดูรายละเอียด -

มอเตอร์เกียร์ไร้แปรง 24V เป็นมอเตอร์ที่หลากหลายและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นที่หลากหลาย ด้วยขนาดตั้งแต่ 60 มม. x 60 มม. ถึง 104 มม. x 104 มม. มอเตอร์นี้สามารถพอดีกับขนาดอุปกรณ์ต่าง ...
ดูรายละเอียด -

มอเตอร์เกียร์ดาวเคราะห์ที่แปรง 32 มม. เป็นโซลูชันขนาดกะทัดรัดและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นต่างๆที่ต้องการแรงบิดสูงและการควบคุมที่แม่นยำ ด้วยเส้นผ่านศูนย์กลาง 32 มม. มอเตอร์นี้เหมาะอ...
ดูรายละเอียด -

มอเตอร์เกียร์ดาวเคราะห์ 42 มม. เป็นส่วนประกอบที่หลากหลายและมีประสิทธิภาพที่ใช้กันอย่างแพร่หลายในแอปพลิเคชันต่างๆที่ต้องใช้แรงบิดและการควบคุมความเร็วที่แม่นยำ ด้วยกระแสที่ได้รับการจัดอันดับตั้งแต่ 0...
ดูรายละเอียด -

มอเตอร์เกียร์ดาวเคราะห์ไร้แปรงขนาด 32 มม. เป็นโซลูชันขนาดกะทัดรัดที่มีประสิทธิภาพสูงเหมาะสำหรับการใช้งานที่ต้องการประสิทธิภาพและความน่าเชื่อถือ การทำงานที่แรงดันไฟฟ้าที่ได้รับการจัดอันดับ 24V และใช...
ดูรายละเอียด -

มอเตอร์ดาวเคราะห์ไร้แปรงขนาด 42 มม. เป็นผลิตภัณฑ์มอเตอร์ที่มีประสิทธิภาพสูงซึ่งใช้กันอย่างแพร่หลายในสถานการณ์ต่าง ๆ ที่ต้องใช้การส่งผ่านที่แม่นยำ กระแสไฟฟ้าที่ได้รับการจัดอันดับของมอเตอร์นี้คือ 1.3...
ดูรายละเอียด -

กล่องเกียร์ซีรีส์ SPE, ช่วงขนาดหน้าแปลนที่มี 40, 60, 80, 120 และ 160 รุ่นได้รับการออกแบบมาเพื่อให้โซลูชันการส่งกำลังไฟฟ้าที่มีประสิทธิภาพและมีประสิทธิภาพ กล่องเกียร์เหล่านี้มีหน้าแปลนเอาต์พุตกลมทำใ...
ดูรายละเอียด -

ซีรี่ส์ SPF มีหน้าแปลนสี่เหลี่ยมจัตุรัสที่รองรับขนาดตั้งแต่ 40 มม. ถึง 160 มม. หน้าแปลนเหล่านี้ได้รับการออกแบบทางวิศวกรรมให้เก่งในแอพพลิเคชั่นอุตสาหกรรมที่หลากหลายนำเสนอประสิทธิภาพที่เชื่อถือได้ตาม...
ดูรายละเอียด -

มอเตอร์เกียร์ดาวเคราะห์ 52 มม. เป็นโซลูชันขนาดกะทัดรัดและมีประสิทธิภาพที่ออกแบบมาสำหรับแอพพลิเคชั่นต่างๆที่ต้องการแรงบิดสูงและการควบคุมที่แม่นยำ ด้วยเส้นผ่านศูนย์กลาง 52 มม. มอเตอร์นี้เหมาะอย่างยิ่...
ดูรายละเอียด -

มอเตอร์เกียร์ดาวเคราะห์ขนาด 62 มม. เป็นส่วนประกอบที่หลากหลายและมีประสิทธิภาพที่ใช้กันอย่างแพร่หลายในแอปพลิเคชันต่างๆที่ต้องใช้แรงบิดและการควบคุมความเร็วที่แม่นยำ ด้วยกระแสที่ได้รับการจัดอันดับตั้งแ...
ดูรายละเอียด
รายละเอียดการติดต่อ
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- สำนักงาน: Hangzhou Saiya Transmisson Equipment Co. , Ltd
- Office Address: ห้อง 2201, อาคาร Wanyin, เมืองหางโจว, มณฑลเจ้อเจียง
- โรงงาน: Zhejiang Saiya Intelligent Manufacturing Co. , Ltd.
- Factory Address: อาคารหมายเลข 35 สวนอุตสาหกรรมจงนันนันนันนันจุนเฮน Zhigu สวนอุตสาหกรรมซินันเคาน์ตี้เคาน์ตี้เมืองฮุซโจวเจ้อเจียงจีน
ลิงค์ด่วน
ผลิตภัณฑ์
หากคุณมีความสนใจ
ในผลิตภัณฑ์ของเรา
โปรดปรึกษาเรา
Copyright © Zhejiang Saiya Intelligent Manufacturing Co. , Ltd. All Rights Reserved.
ผู้จัดหามอเตอร์ลดเกียร์ที่กำหนดเอง
